
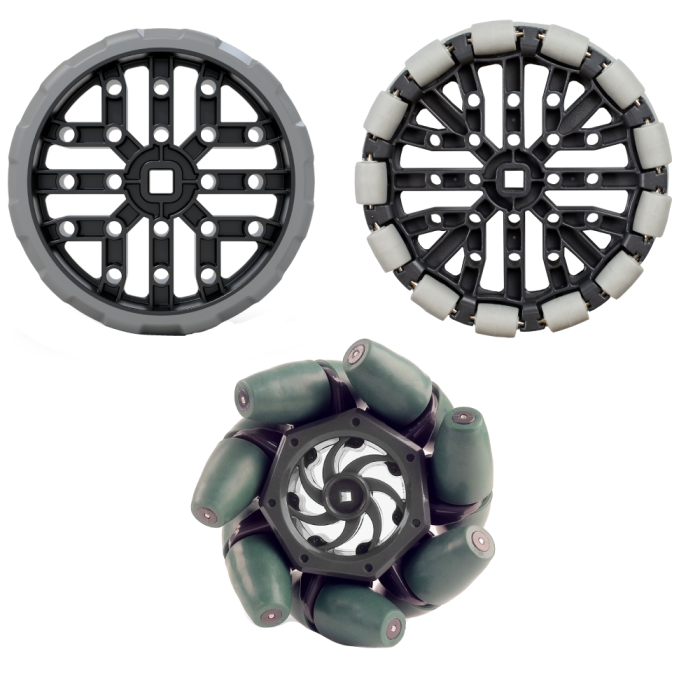
Bewegen is een primaire functie van de meeste robots. De keuze van het juiste wiel kan een belangrijke beslissing zijn en bepalend zijn voor het succes van het ontwerp van een robot. Elk type wiel heeft voor- en nadelen. De twee belangrijkste factoren waarmee u rekening moet houden, zijn de diameter van het wiel (de afstand van een punt aan de ene kant van het wiel tot een punt recht tegenover het wiel aan de andere kant) en de tractie.
VEX V5-wielen
In dit gedeelte vindt u een visuele weergave van verschillende wielen.
Tractiewielen
Dit waren de originele VEX V5-wielen. Ze worden doorgaans in het midden van aandrijflijnen gebruikt om ongewenste zijwaartse bewegingen (bijvoorbeeld door verdediging) te beperken. Hun diameter is zo ingesteld dat de robot met één omwenteling een exacte afstand aflegt.
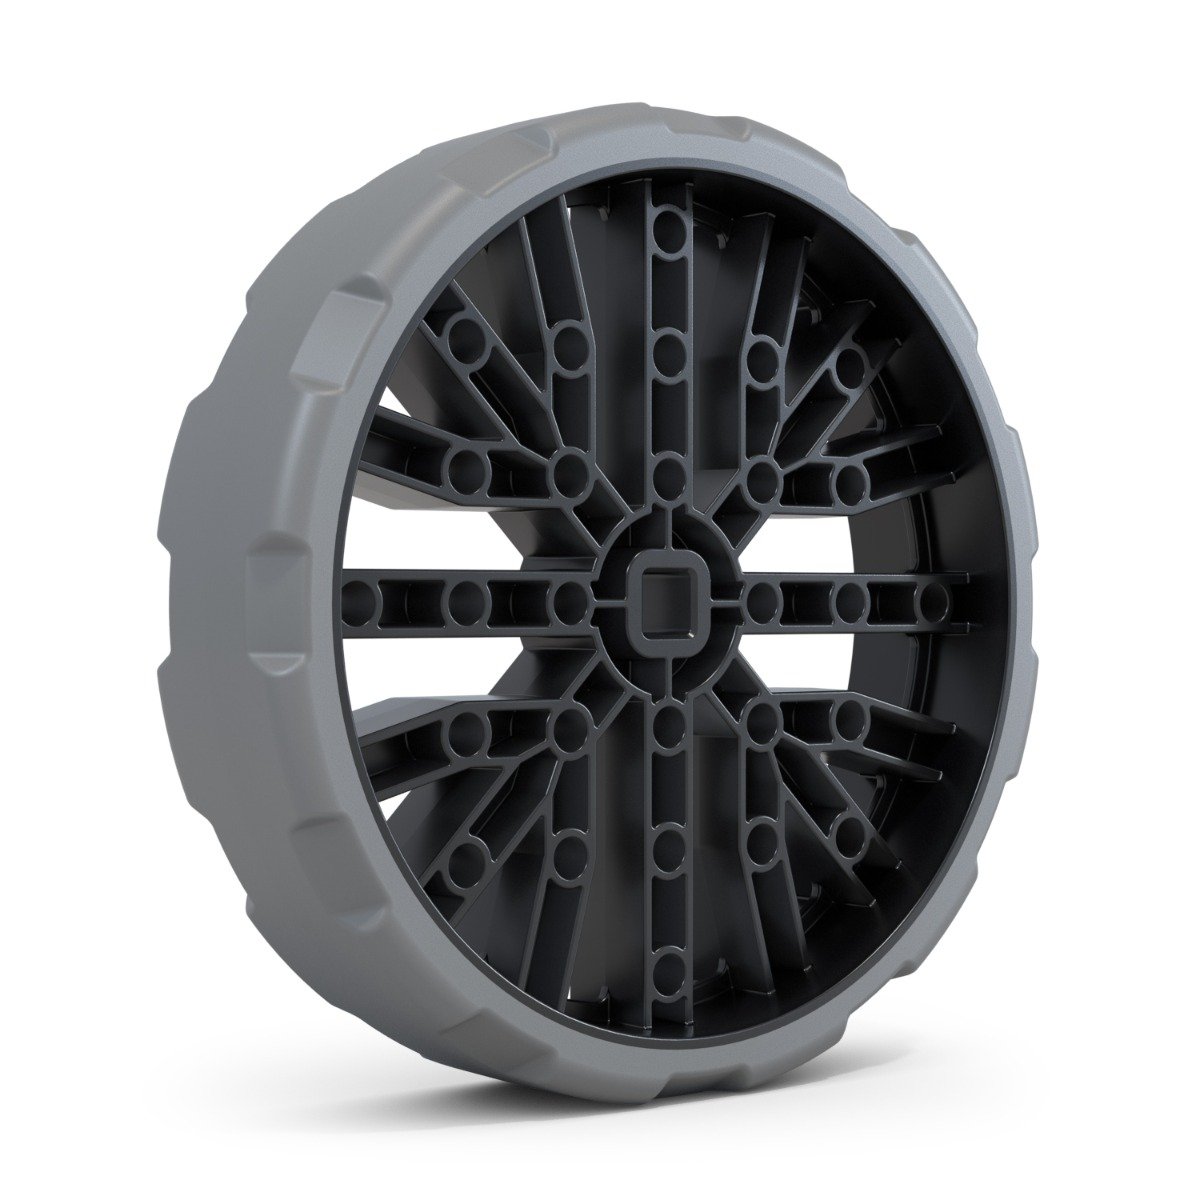
De 4'' (320 mm veerweg) antistatische wielen zijn de meest gebruikte wielen op VEX V5-chassis. Het 4'' (320 mm) wiel combineert goed met het 4'' (320 mm) Omni-directionele wiel, waardoor een chassis ontstaat dat consistent en gemakkelijk te sturen is.
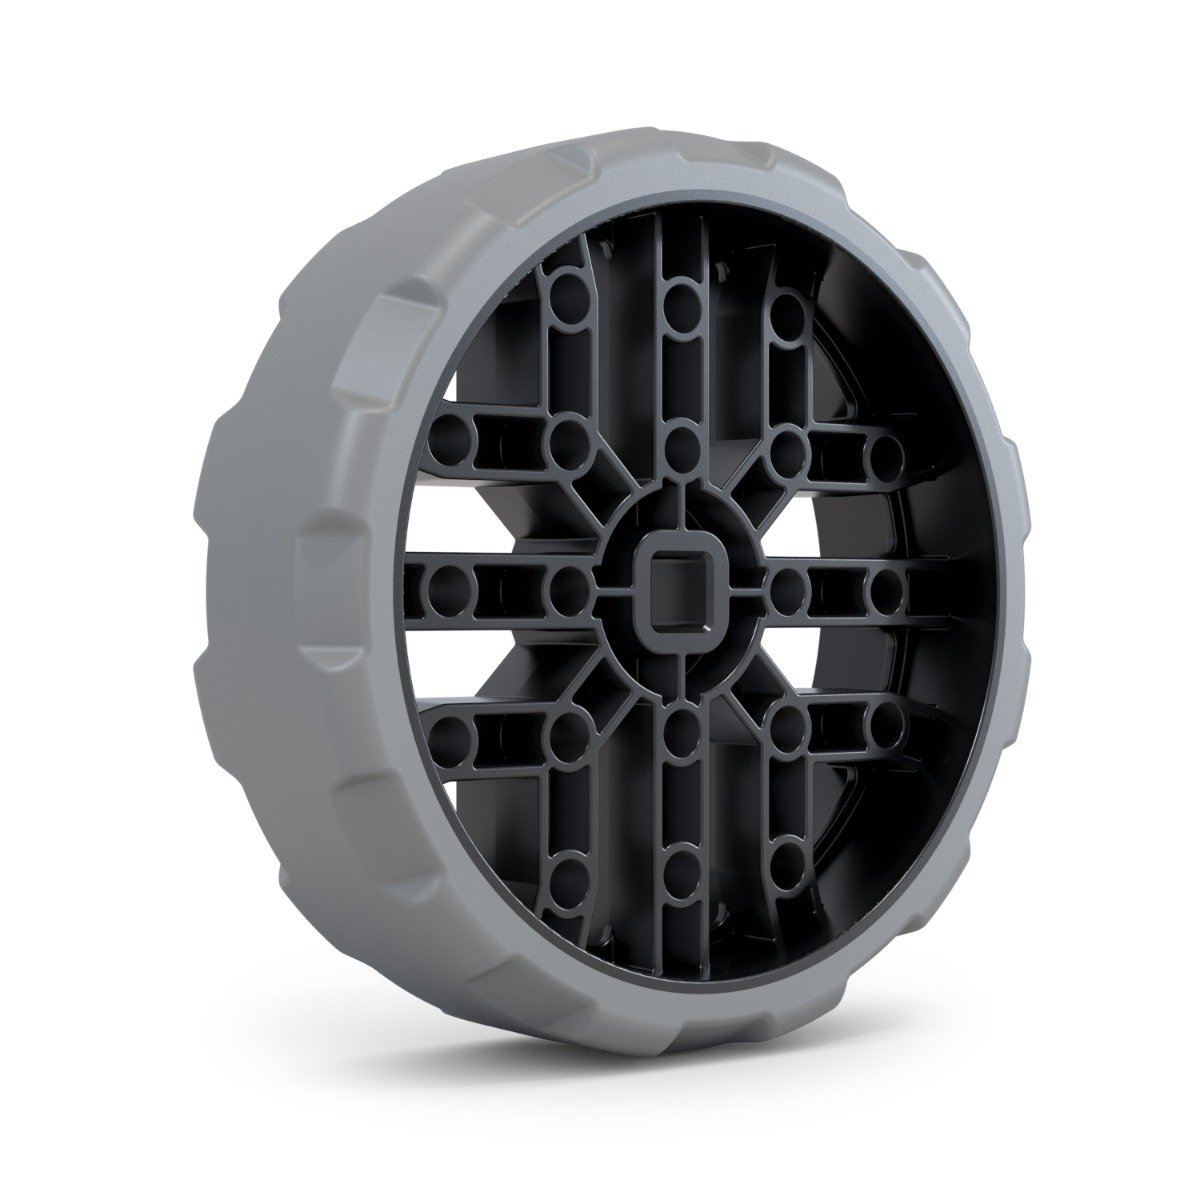

Het 2,75'' (220 mm slag) antistatische wiel en 3,25'' (260 mm slag) antistatische wiel zijn geschikt voor robots die een lagere bodemvrijheid of lagere snelheden nodig hebben. Deze worden ook vaak gebruikt voor innames.
Mecanum-wielen
Mecanumwielen zijn voorzien van een reeks schuin geplaatste rollen die de beweging beperken tot één as, waardoor de aandrijflijn over een echte omnidirectionele bewegingsvrijheid beschikt. Hierdoor kan de robot niet alleen vooruit en achteruit rijden, maar ook soepel manoeuvreren zonder zijn oriëntatie te veranderen.
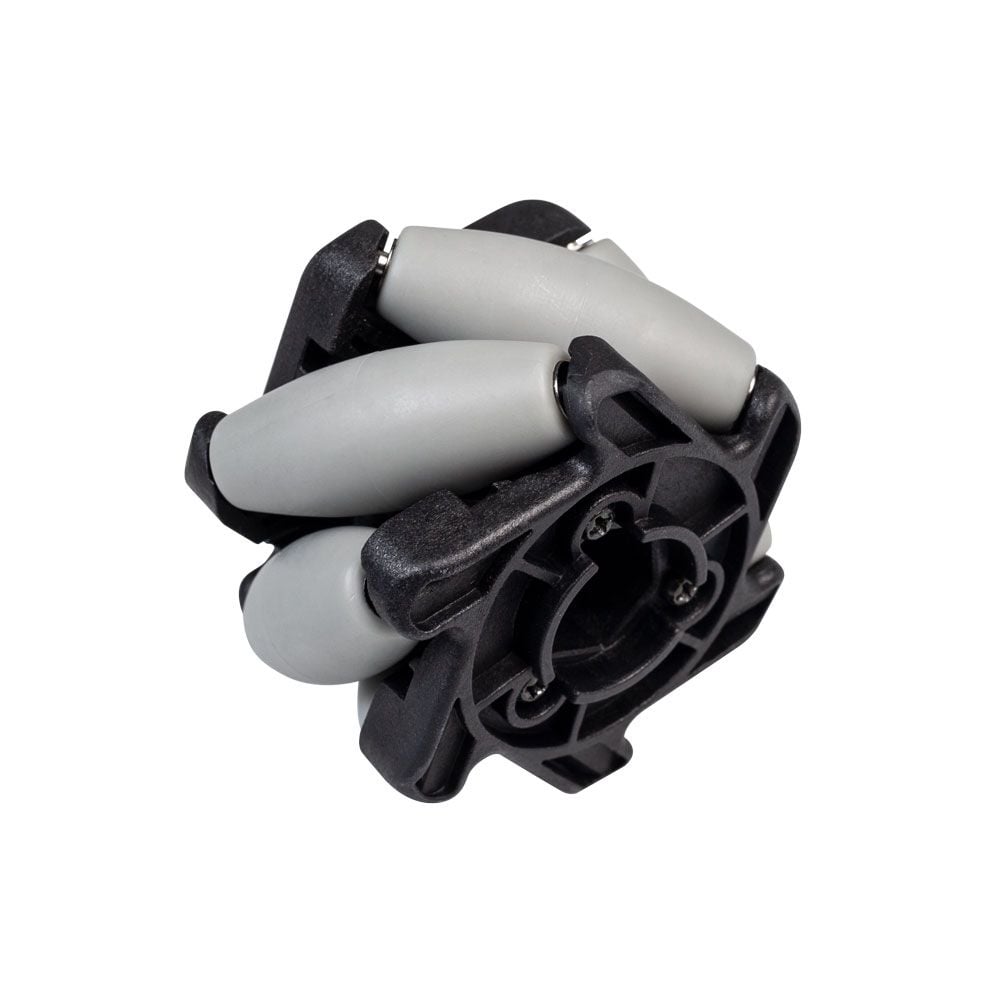
V1 2'' Mecanum wielen

V1 4'' Mecanum-wielen
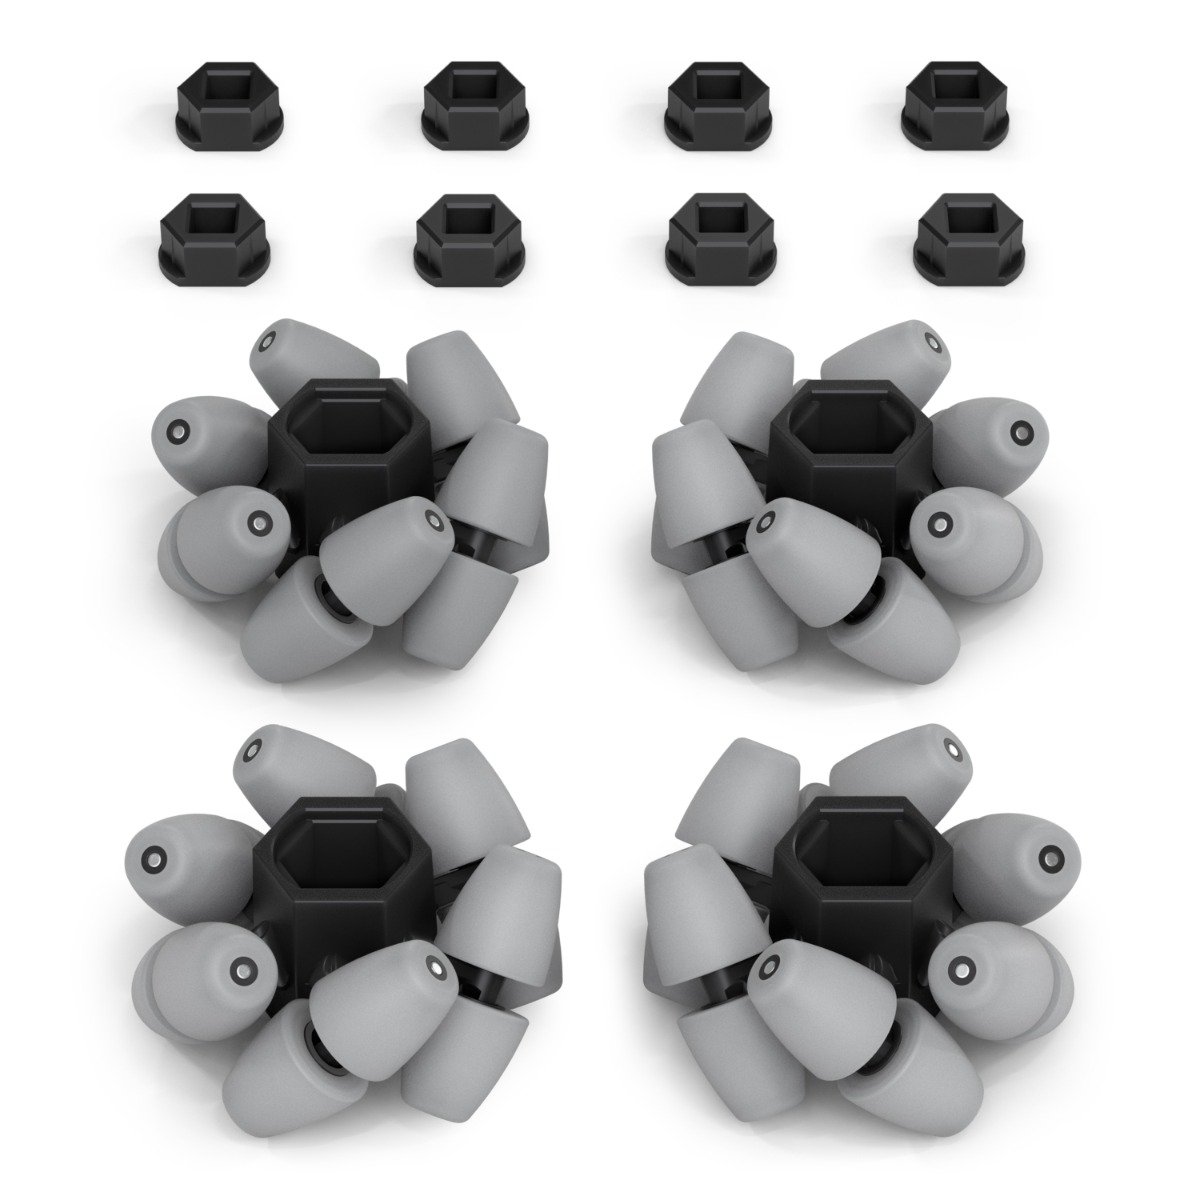
V2 2'' Mecanum wielen
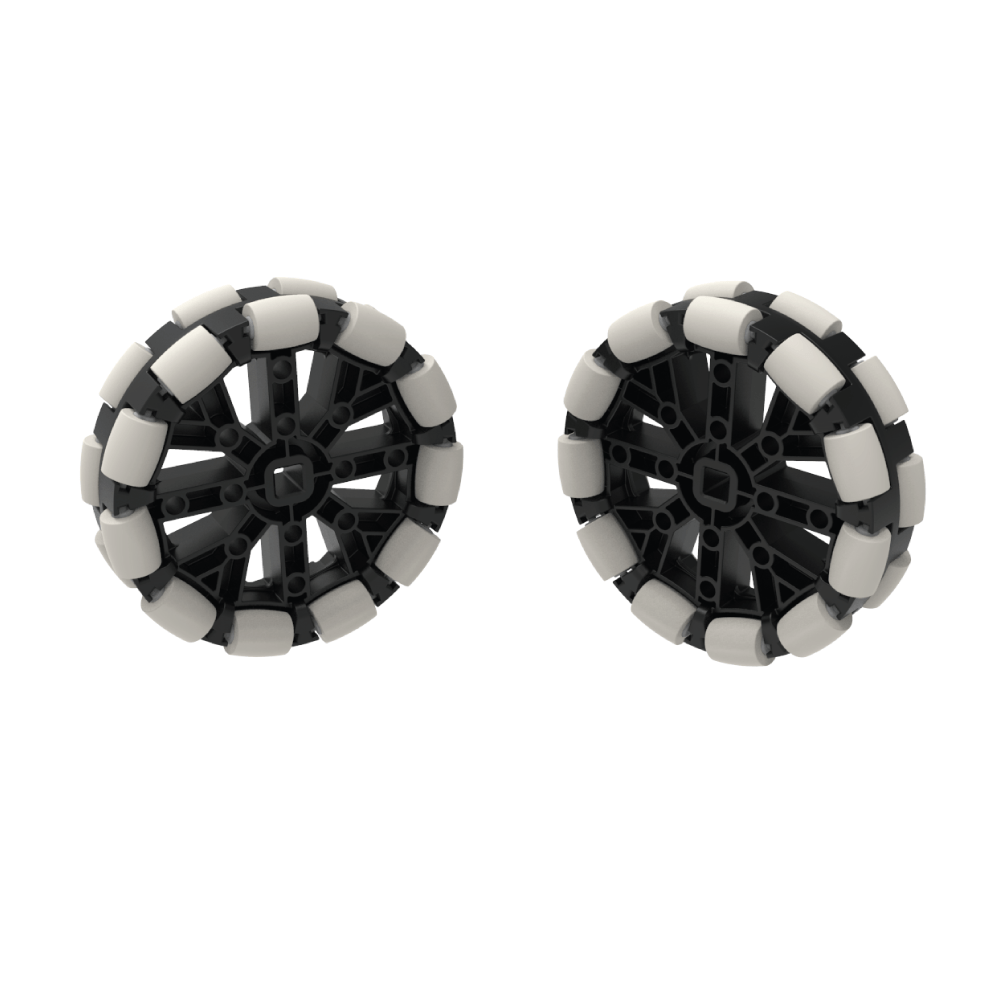
Omnidirectionele wielen
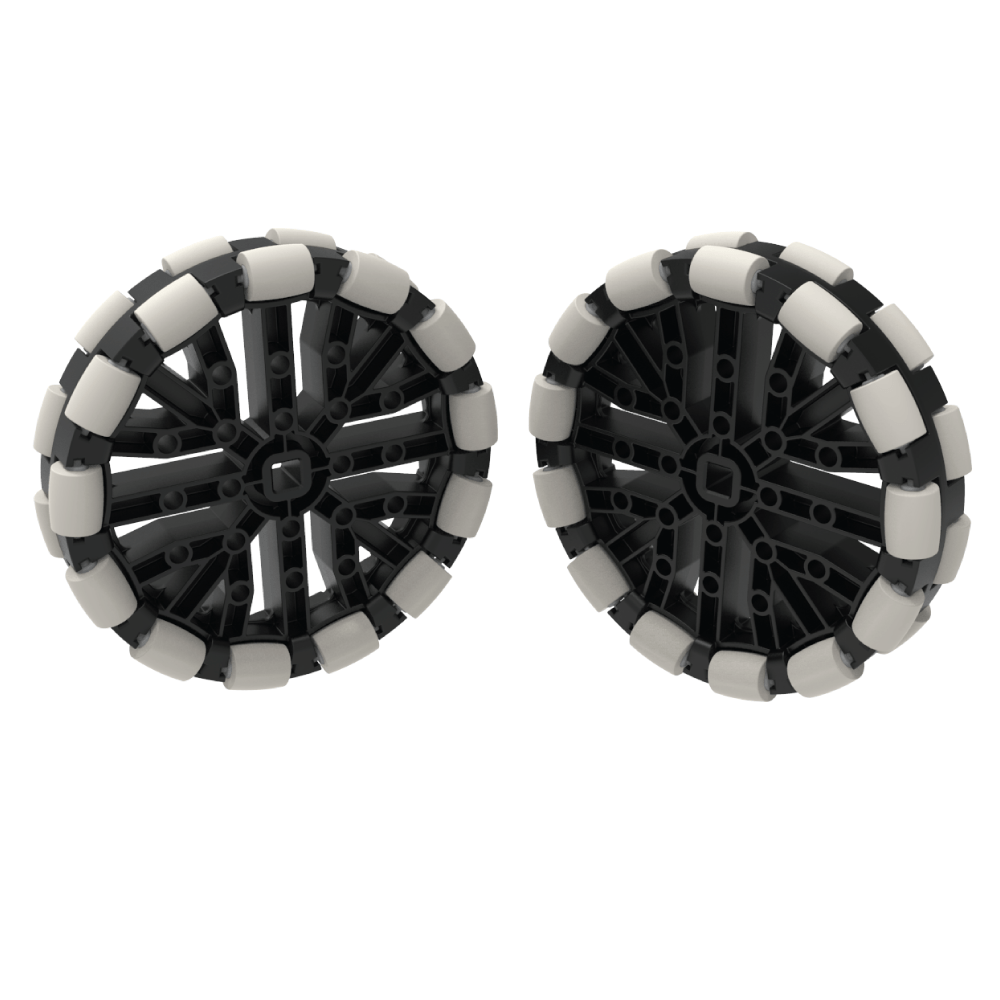
De omnidirectionele wielen zijn voorzien van een serie dubbele rollen die rondom de omtrek van het wiel zijn geplaatst. Hierdoor kunnen de wielen naast vooruit en achteruit ook van links naar rechts rollen. Dankzij omnidirectionele wielen kan een robot veel gemakkelijker draaien dan met rubberen banden. Deze kunt u het beste gebruiken in combinatie met het 4'' 320mm Traction Wheel (bijvoorbeeld twee omnidirectionele wielen en twee tractiewielen) om een chassis te creëren dat waterpas is en consistent draait.
Door de speciale oriëntatie van de omnidirectionele wielen zijn geavanceerdere aandrijflijnontwerpen mogelijk die voor- en achteruit en van links naar rechts kunnen bewegen, dus omnidirectioneel!

Vergelijking van VEX V5-wielen
| Wieltype | Wielmaat | Afstand per omwenteling | Voetafdruk | Bodemvrijheid |
|---|---|---|---|---|
| Omnidirectioneel wiel | 2,75" | 220 mm (8,66 inch) |
Groot | Klein |
| 3,25" | 260 mm (10,24 inch) |
Medium | Medium | |
| 4" | 320 mm (12,60 inch) |
Klein | Groot | |
| Tractiewielen | 2,75" | 220 mm (8,66 inch) |
Groot | Klein |
| 3,25" | 260 mm (10,24 inch) |
Medium | Medium | |
| 4" | 320 mm (12,60 inch) |
Klein | Groot | |
| Mecanum-wielen | 2" | N.v.t. | Groot | Klein |
| 4" | N.v.t. | Klein | Groot |
Diameter
De diameter van een wiel (naaf en rubberen band) kan van invloed zijn op een aantal zaken.
- Afstand per omwenteling is de afstand die een wiel aflegt bij één volledige omwenteling, zoals weergegeven in de onderstaande animatie.
Voetafdruk is het gebied tussen de punten waar de buitenste wielen van de robot de grond raken. Normaal gesproken geldt: hoe groter de voetafdruk van de robot, hoe stabieler deze is en hoe kleiner de kans dat deze omvalt.
Bodemvrijheid is de hoogte vanaf de grond tot de laagste constructie op de robot. Een grotere bodemvrijheid zorgt ervoor dat de robot gemakkelijker over obstakels heen kan rijden.
Tractie
Hoe groter de grip van een wiel, hoe harder de robot kan duwen of trekken en hoe makkelijker de robot over obstakels heen kan rijden. Als een wiel echter een hoge mate van grip heeft, kan de robot moeilijker draaien.