
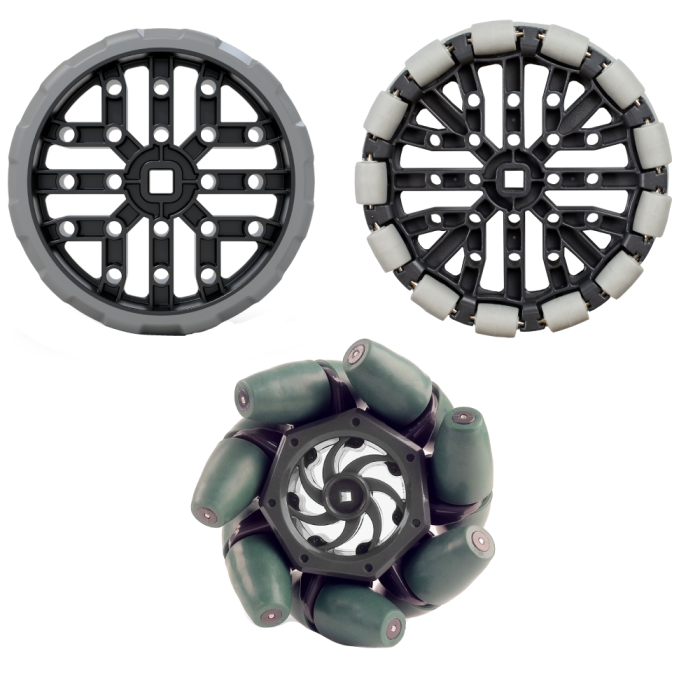
การเคลื่อนที่เป็นฟังก์ชันหลักของหุ่นยนต์ส่วนใหญ่ การเลือกใช้ล้อถือเป็นการตัดสินใจที่สำคัญและสามารถกำหนดความสำเร็จของการออกแบบหุ่นยนต์ได้ โดยล้อแต่ละประเภทจะมีข้อดีและข้อเสีย ปัจจัยสำคัญสองประการที่ต้องพิจารณาคือเส้นผ่านศูนย์กลางของล้อ (ระยะห่างจากจุดบนด้านหนึ่งของล้อไปยังจุดที่อยู่ตรงข้ามกันโดยตรงอีกด้านหนึ่ง) และแรงยึดเกาะของล้อ
ล้อ VEX V5
ส่วนนี้จะแสดงภาพแสดงล้อประเภทต่างๆ
ล้อลาก
นี่คือล้อ VEX V5 ดั้งเดิม โดยทั่วไปจะใช้ที่บริเวณกึ่งกลางของระบบส่งกำลังเพื่อจำกัดการเคลื่อนที่ด้านข้างที่ไม่ต้องการ (เช่น จากการป้องกัน) เส้นผ่านศูนย์กลางถูกกำหนดไว้เพื่อให้หุ่นยนต์เคลื่อนที่ได้ในระยะทางที่แน่นอนในหนึ่งรอบ
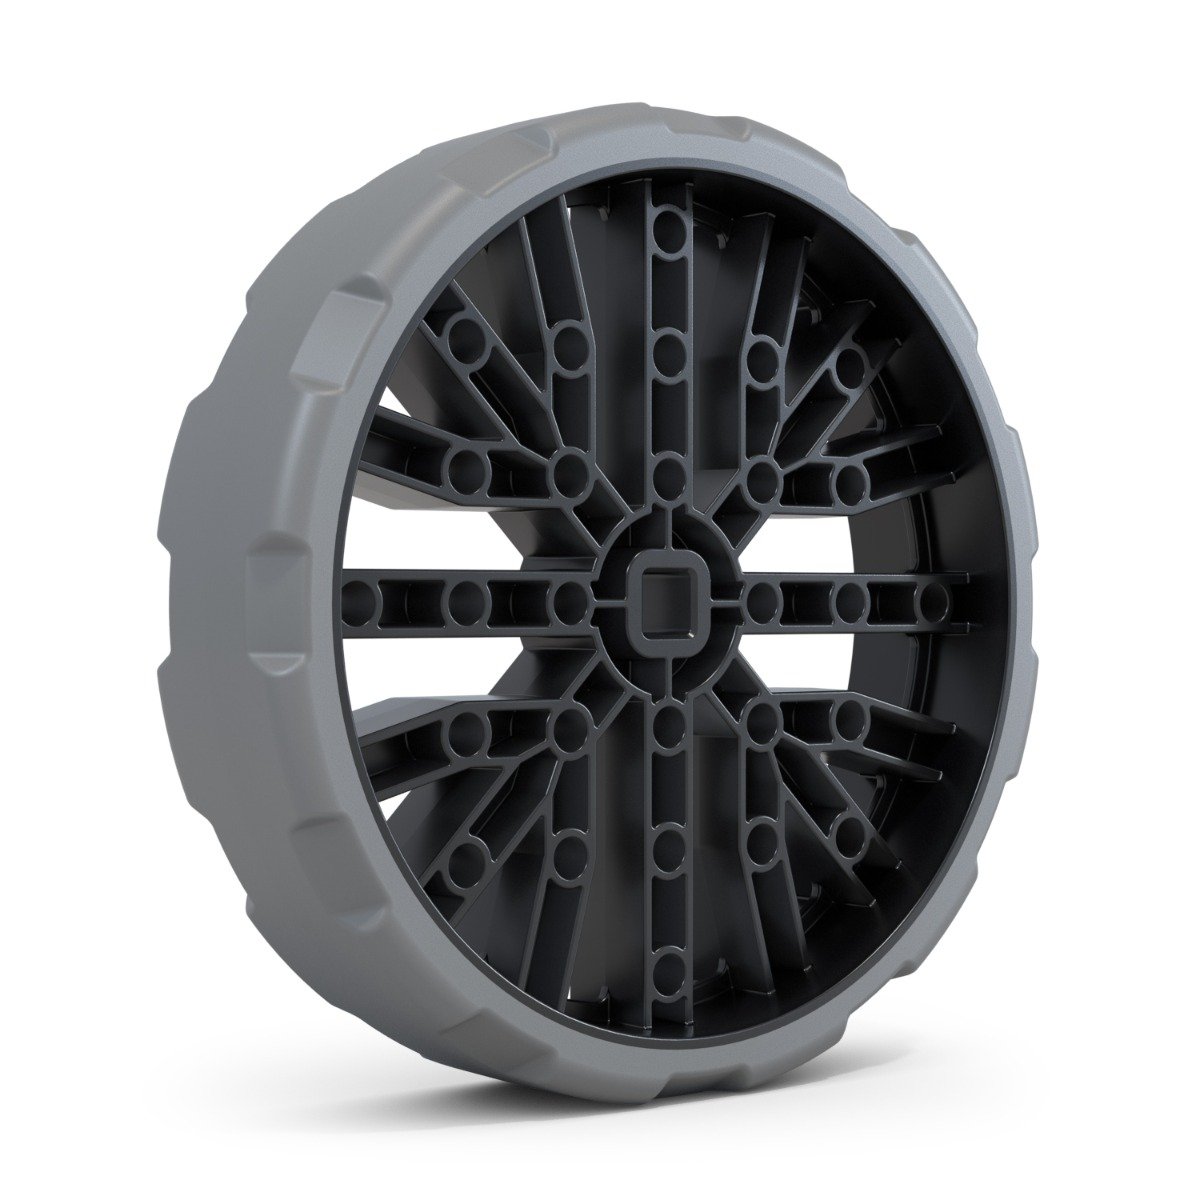
ล้อป้องกันไฟฟ้าสถิต 4 นิ้ว (ระยะยุบตัว 320 มม.) เป็นล้อที่ใช้กับแชสซี VEX V5 ทั่วไปที่สุด ล้อขนาด 4 นิ้ว (ระยะยุบตัว 320 มม.) เข้าคู่กันได้ดีกับล้อรอบทิศทางขนาด 4 นิ้ว (320 มม.) เพื่อสร้างตัวถังที่มีความสม่ำเสมอและหมุนได้ง่าย
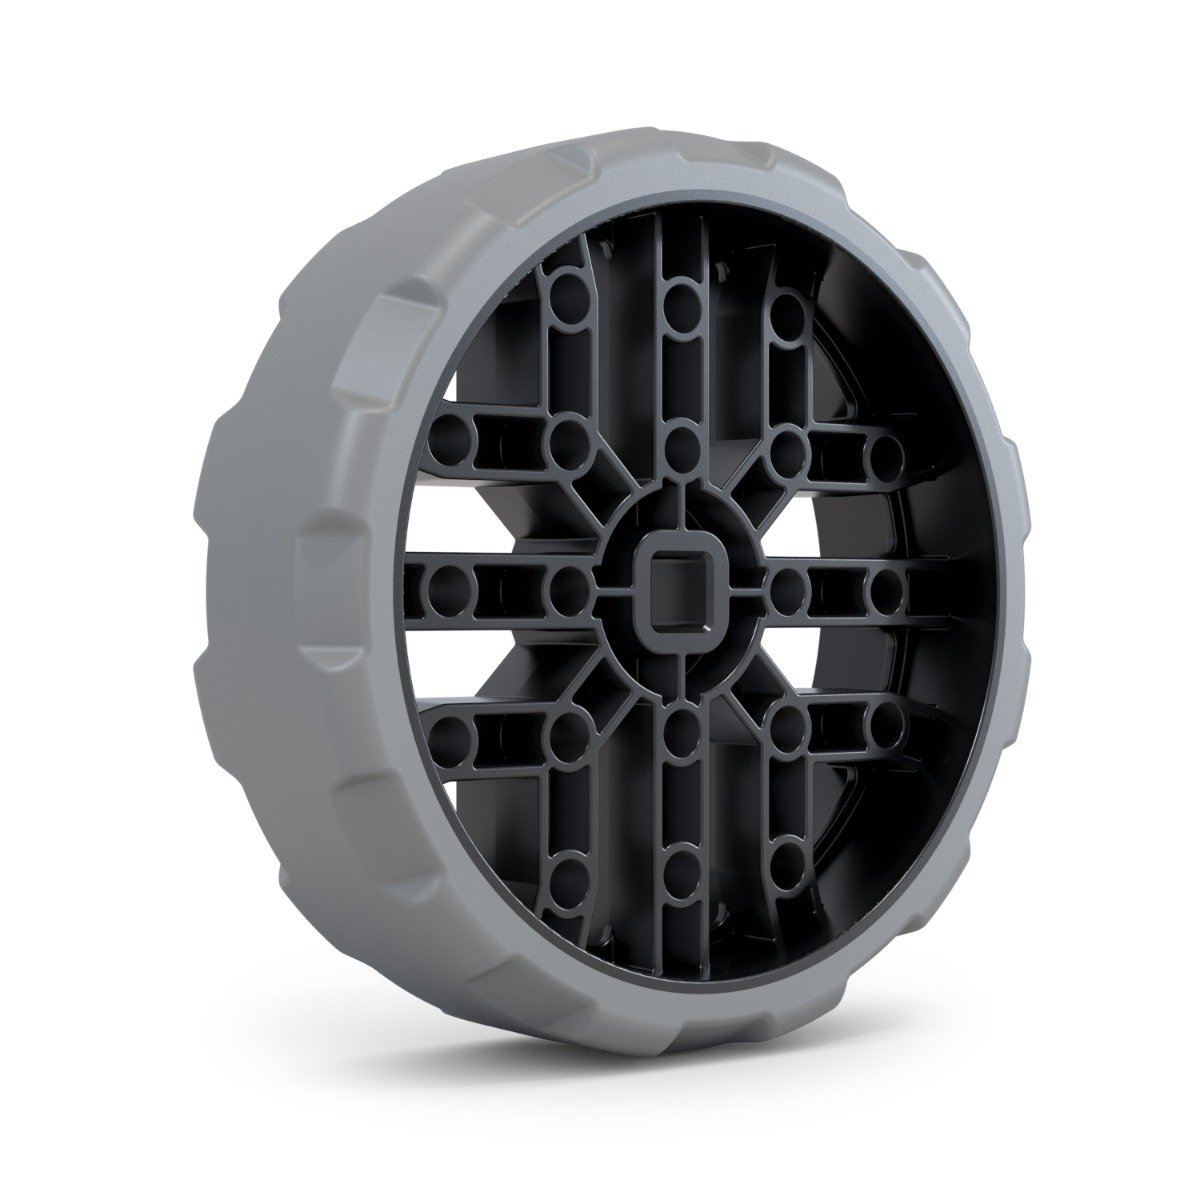

ล้อป้องกันไฟฟ้าสถิตย์ขนาด นิ้ว (ระยะเคลื่อนที่ 220 มม.) และล้อป้องกันไฟฟ้าสถิตย์ขนาด 3.25 (ระยะเคลื่อนที่ 260 มม.) เหมาะสำหรับหุ่นยนต์ที่ต้องการระยะห่างจากพื้นต่ำกว่าหรือความเร็วต่ำกว่า สิ่งเหล่านี้มักใช้สำหรับช่องรับอากาศด้วย
ล้อเมคานัม
ล้อ Mecanum ประกอบด้วยลูกกลิ้งมุมเอียงหลายตัวที่จำกัดการเคลื่อนที่ให้เหลือเพียงแกนเดียว ซึ่งทำให้ระบบส่งกำลังมีความสามารถในการเคลื่อนที่แบบรอบทิศทางอย่างแท้จริง มันช่วยให้หุ่นยนต์ไม่เพียงแต่เคลื่อนที่ไปข้างหน้าและถอยหลังได้ แต่ยังสามารถเคลื่อนที่ได้อย่างราบรื่นโดยไม่ต้องเปลี่ยนทิศทางอีกด้วย
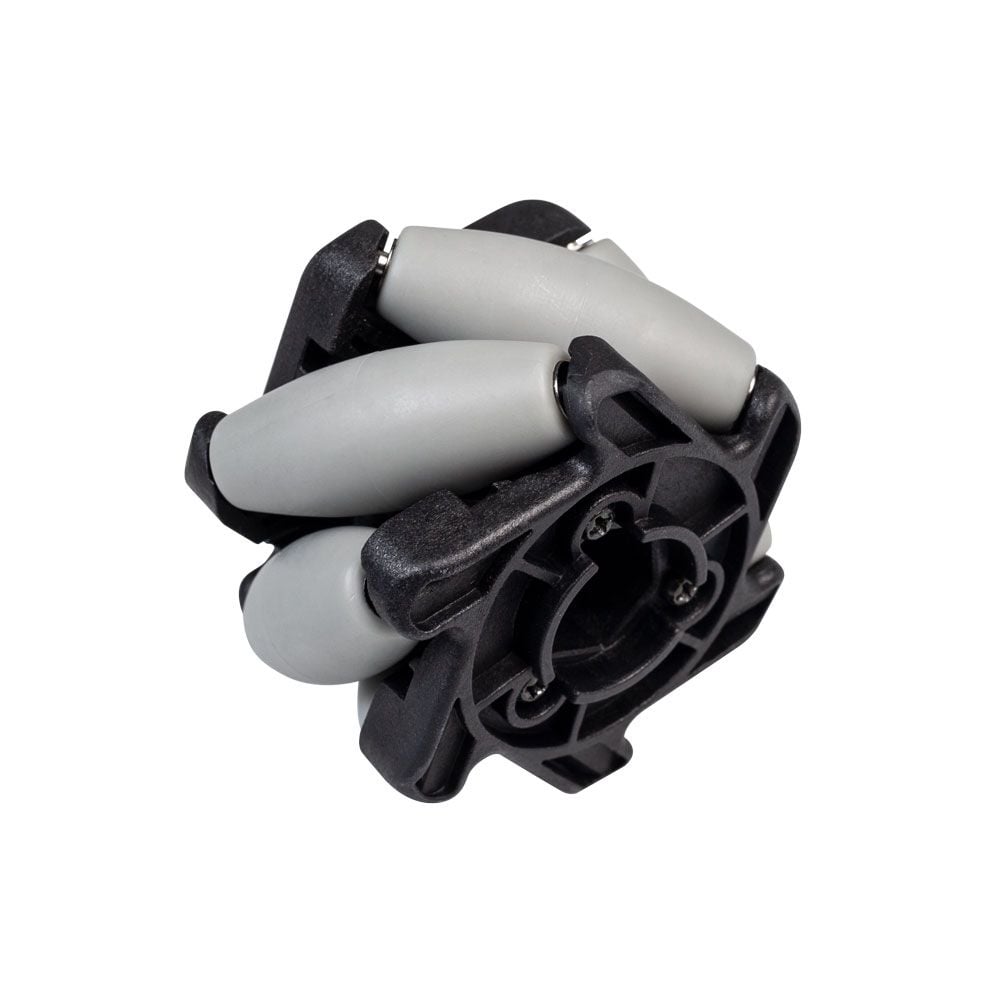
ล้อ Mecanum V1 2''

ล้อ Mecanum V1 4''
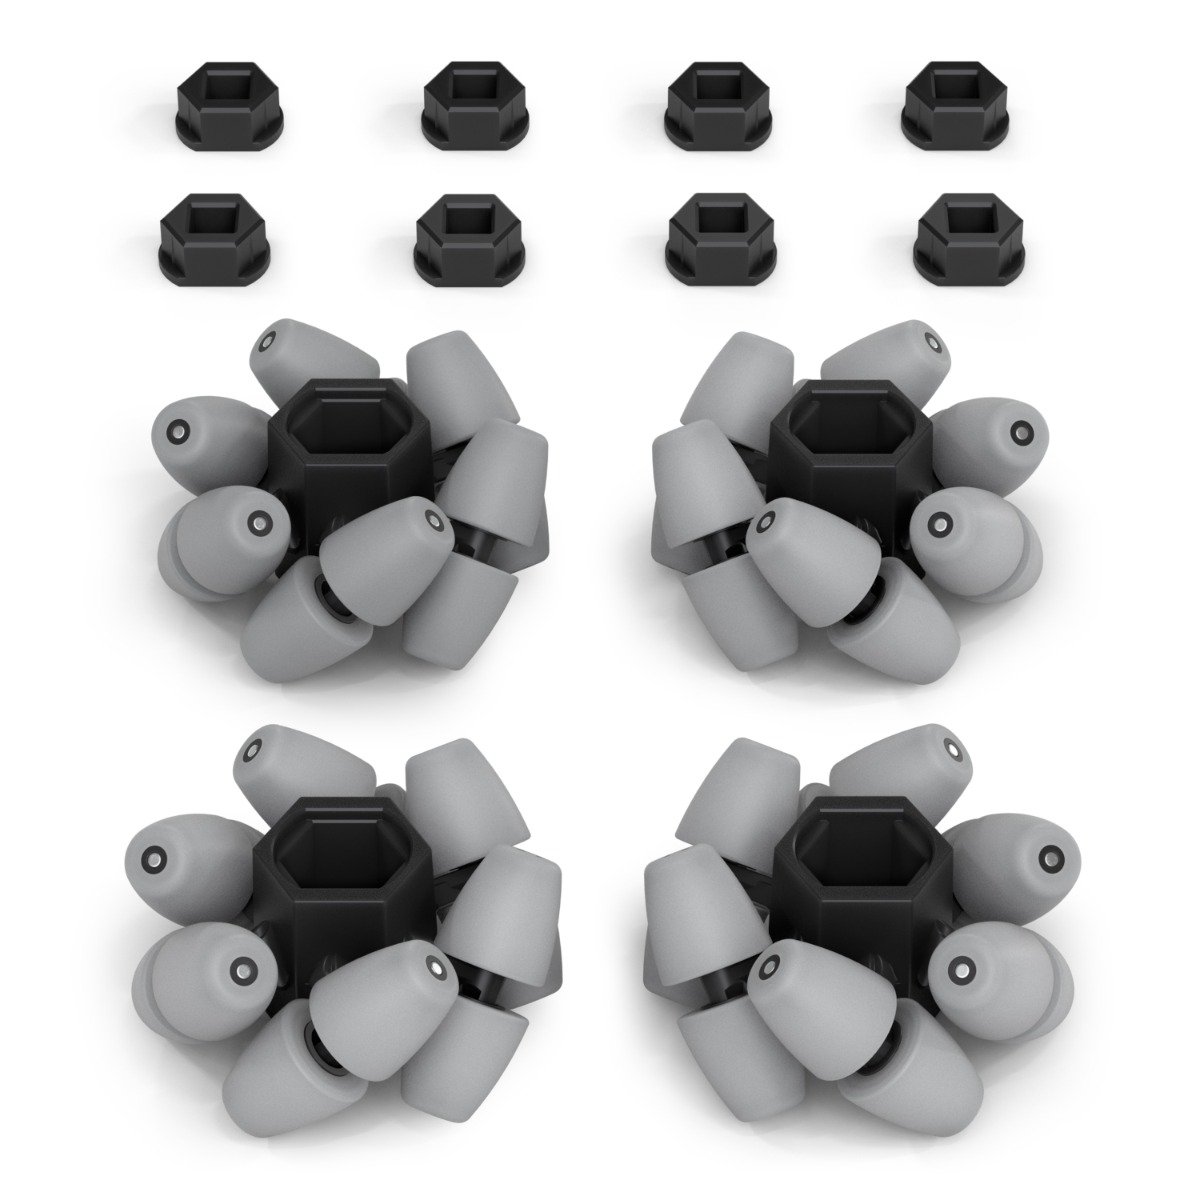
ล้อ Mecanum V2 ขนาด 2 นิ้ว
ล้อรอบทิศทาง
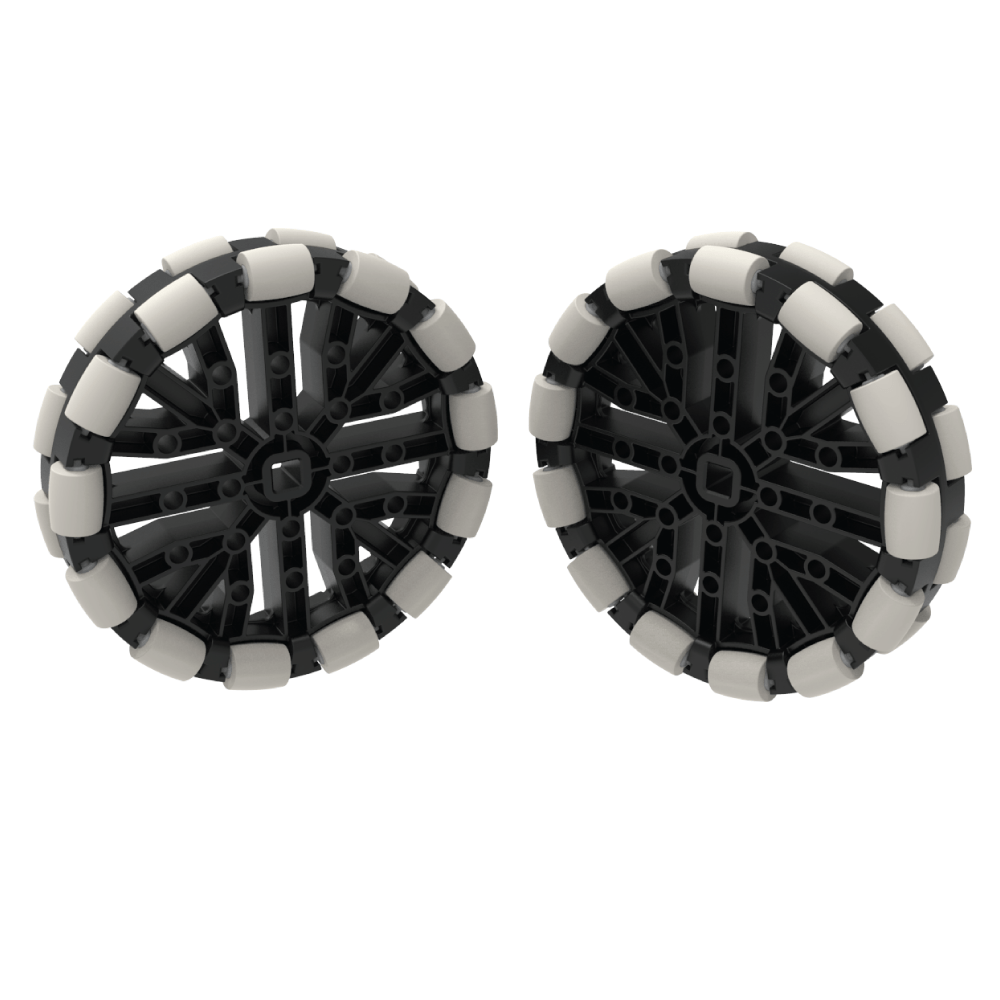
ล้อรอบทิศทางประกอบด้วยลูกกลิ้งชุดคู่ที่เรียงกันรอบเส้นรอบวงของล้อ ซึ่งจะทำให้ล้อหมุนไปด้านข้างได้ นอกจากนี้ยังหมุนไปข้างหน้าและถอยหลังได้อีกด้วย ลูกกลิ้งล้อรอบทิศทางทำให้หุ่นยนต์หมุนได้ง่ายกว่ายางมาก วิธีที่ดีที่สุดคือใช้ร่วมกับล้อลากขนาด นิ้ว 320 มม (เช่น ล้อรอบทิศทาง 2 ล้อและล้อลาก 2 ล้อ) เพื่อสร้างตัวถังที่อยู่ในระดับและสามารถหมุนได้สม่ำเสมอ
การใช้ทิศทางพิเศษของล้อรอบทิศทางช่วยให้สามารถออกแบบระบบส่งกำลังขั้นสูงได้ ซึ่งสามารถเคลื่อนที่ไปข้างหน้า/ข้างหลังและด้านข้างไปด้านข้างได้แบบรอบทิศทาง!

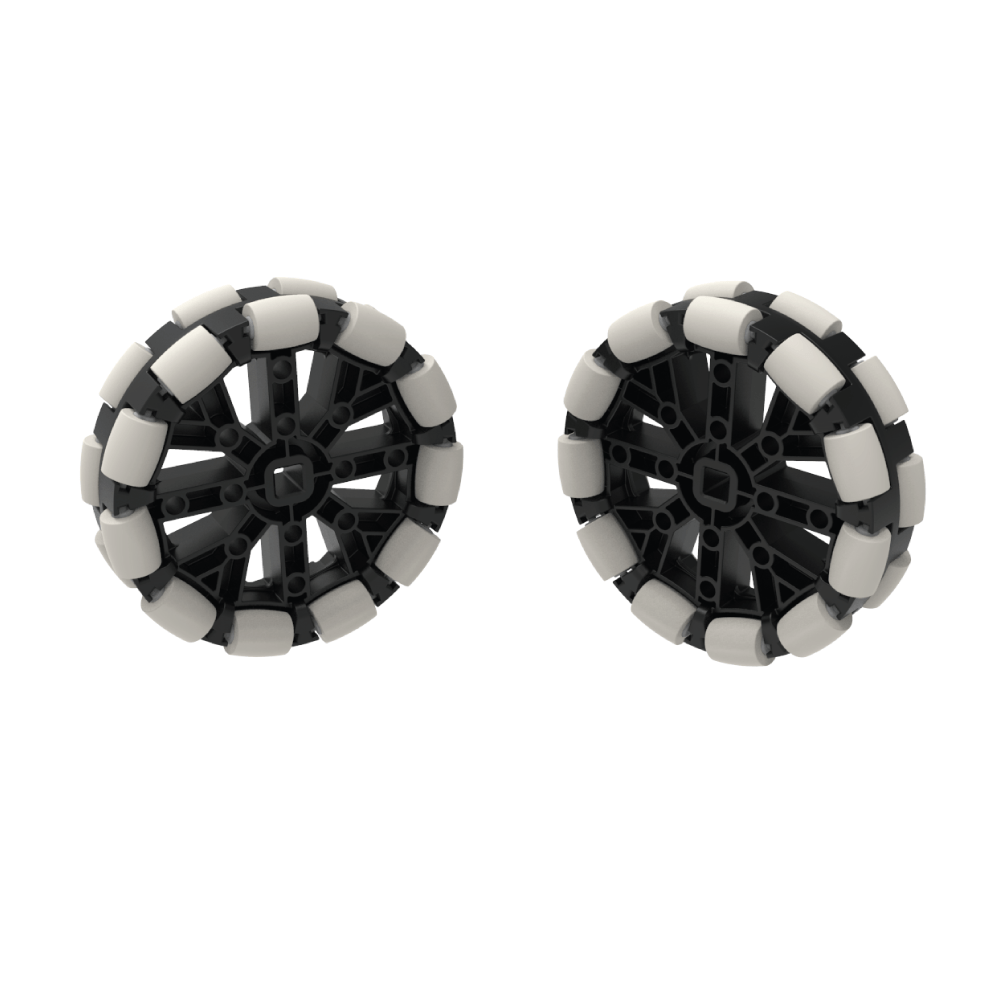
การเปรียบเทียบล้อ VEX V5
| ประเภทล้อ | ขนาดล้อ | ระยะทางต่อการปฏิวัติ | รอยเท้า | ระยะห่างจากพื้น |
|---|---|---|---|---|
| ล้อรอบทิศทาง | 2.75 นิ้ว | 220 มม. (8.66 นิ้ว) |
ใหญ่ | เล็ก |
| 3.25 นิ้ว | 260 มม. (10.24 นิ้ว) |
ปานกลาง | ปานกลาง | |
| 4" | 320 มม. (12.60 นิ้ว) |
เล็ก | ใหญ่ | |
| ล้อลาก | 2.75 นิ้ว | 220 มม. (8.66 นิ้ว) |
ใหญ่ | เล็ก |
| 3.25 นิ้ว | 260 มม. (10.24 นิ้ว) |
ปานกลาง | ปานกลาง | |
| 4" | 320 มม. (12.60 นิ้ว) |
เล็ก | ใหญ่ | |
| ล้อเมคานัม | 2" | ไม่มีข้อมูล | ใหญ่ | เล็ก |
| 4" | ไม่มีข้อมูล | เล็ก | ใหญ่ |
เส้นผ่านศูนย์กลาง
เส้นผ่านศูนย์กลางของล้อ (ชุดดุมล้อและยาง) สามารถส่งผลต่อหลายๆ อย่างได้
- ระยะทางต่อรอบ คือระยะทางที่ล้อจะหมุนได้ในหนึ่งรอบสมบูรณ์ ดังที่แสดงในแอนิเมชันด้านล่าง
Footprint คือพื้นที่ระหว่างจุดที่ล้อด้านนอกสุดของหุ่นยนต์สัมผัสพื้น โดยทั่วไป ยิ่งหุ่นยนต์มีขนาดใหญ่เท่าใด หุ่นยนต์ก็จะยิ่งมีเสถียรภาพมากขึ้น และมีโอกาสพลิกคว่ำน้อยลง
ระยะห่างจากพื้น คือความสูงจากพื้นดินถึงโครงสร้างที่ต่ำที่สุดบนหุ่นยนต์ ระยะห่างจากพื้นที่มากขึ้นทำให้หุ่นยนต์สามารถเคลื่อนที่ข้ามสิ่งกีดขวางได้ง่ายขึ้น
แรงดึง
ยิ่งล้อมีแรงดึงมากเท่าไร หุ่นยนต์ก็จะผลักหรือดึงได้มากขึ้นเท่านั้น และหุ่นยนต์ก็จะเคลื่อนที่ข้ามสิ่งกีดขวางได้ง่ายขึ้นเท่านั้น อย่างไรก็ตาม หากล้อมีแรงยึดเกาะสูง หุ่นยนต์ก็จะหมุนได้ยากขึ้นเช่นกัน