
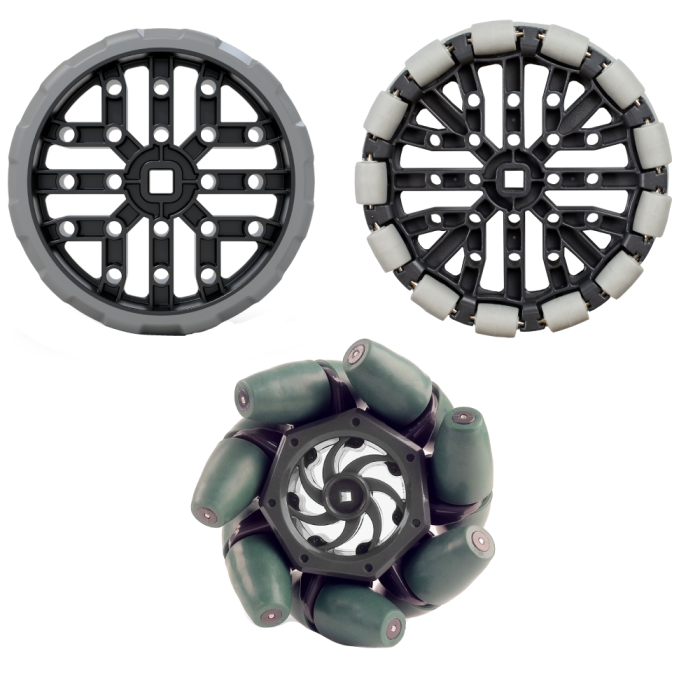
Judėjimas yra pagrindinė daugumos robotų funkcija. Ratų pasirinkimas gali būti labai svarbus sprendimas, galintis nulemti roboto konstrukcijos sėkmę; kiekvienas ratų tipas turi privalumų ir trūkumų. Du pagrindiniai veiksniai, į kuriuos reikia atsižvelgti, yra rato skersmuo (atstumas nuo taško vienoje rato pusėje iki taško tiesiai priešais kitą pusę) ir jo sukibimas.
VEX V5 ratai
Šiame skyriuje pateikiamas skirtingų ratų vaizdinis vaizdas.
Traukos ratai
Tai buvo originalūs VEX V5 ratai. Paprastai jie naudojami pavarų dėžės centre, siekiant apriboti nepageidaujamą judėjimą į šoną (pvz., dėl gynybos). Jų skersmuo nustatytas taip, kad vienas apsisukimas robotui sukeltų tikslų atstumą.
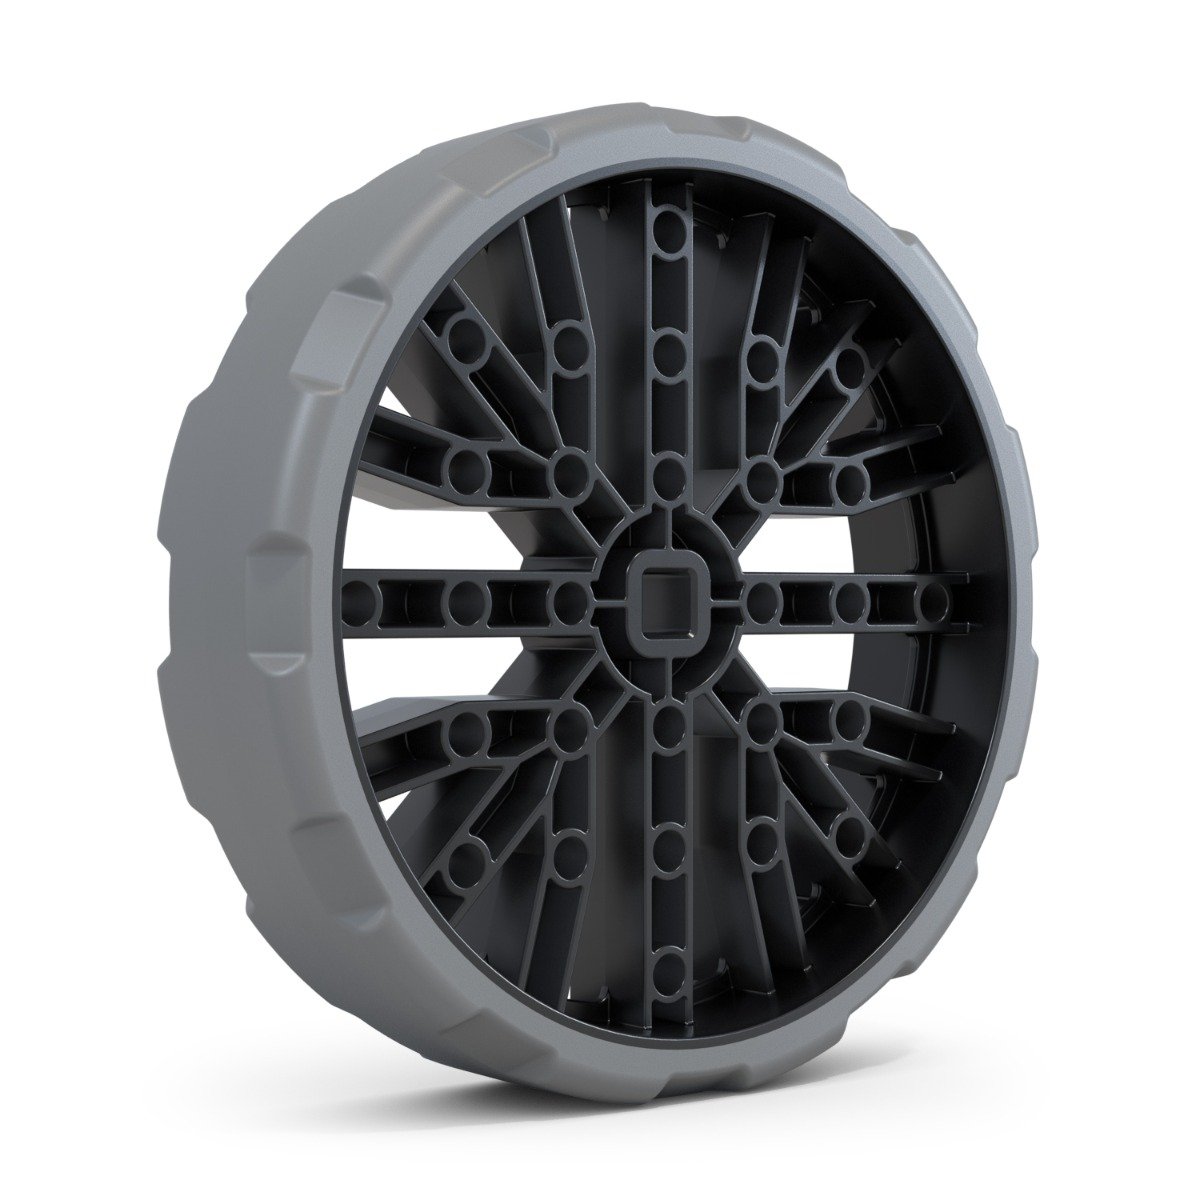
colio (320 mm eigos) antistatiniai ratai yra dažniausiai VEX V5 važiuoklėje naudojami ratai. 4 colių (320 mm eigos) ratas puikiai dera su 4 colių (320 mm) universaliu ratu, kad važiuoklė būtų tvirta ir lengvai pasukama.
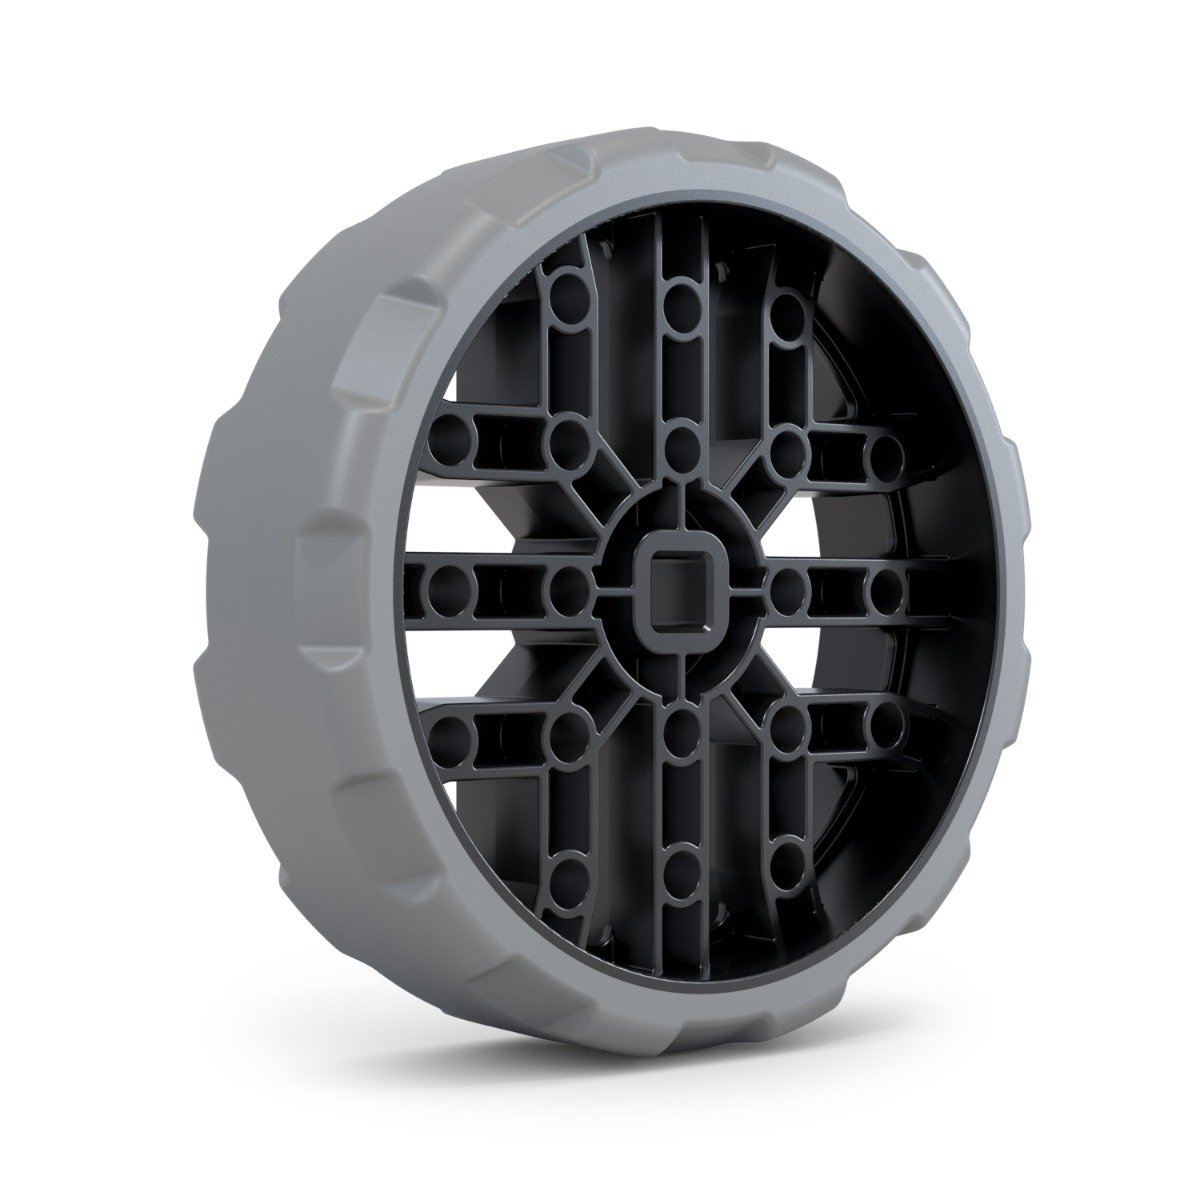

2,75 colio (220 mm eigos) antistatinis ratas ir 3,25 colio (260 mm eigos) antistatinis ratas puikiai tinka robotams, kuriems reikalingas mažesnis prošvaisa nuo žemės arba lėtesnis greitis. Jie taip pat dažnai naudojami įsiurbimo kojoms.
Mecanum ratai
„Mecanum“ ratlankiuose sumontuota eilė kampuotų ritinėlių, kurie judesį riboja vienai ašiai, suteikdami pavaros sistemai tikrą viskryptę galimybę. Tai leidžia robotui ne tik judėti pirmyn ir atgal, bet ir sklandžiai judėti nekeičiant orientacijos.
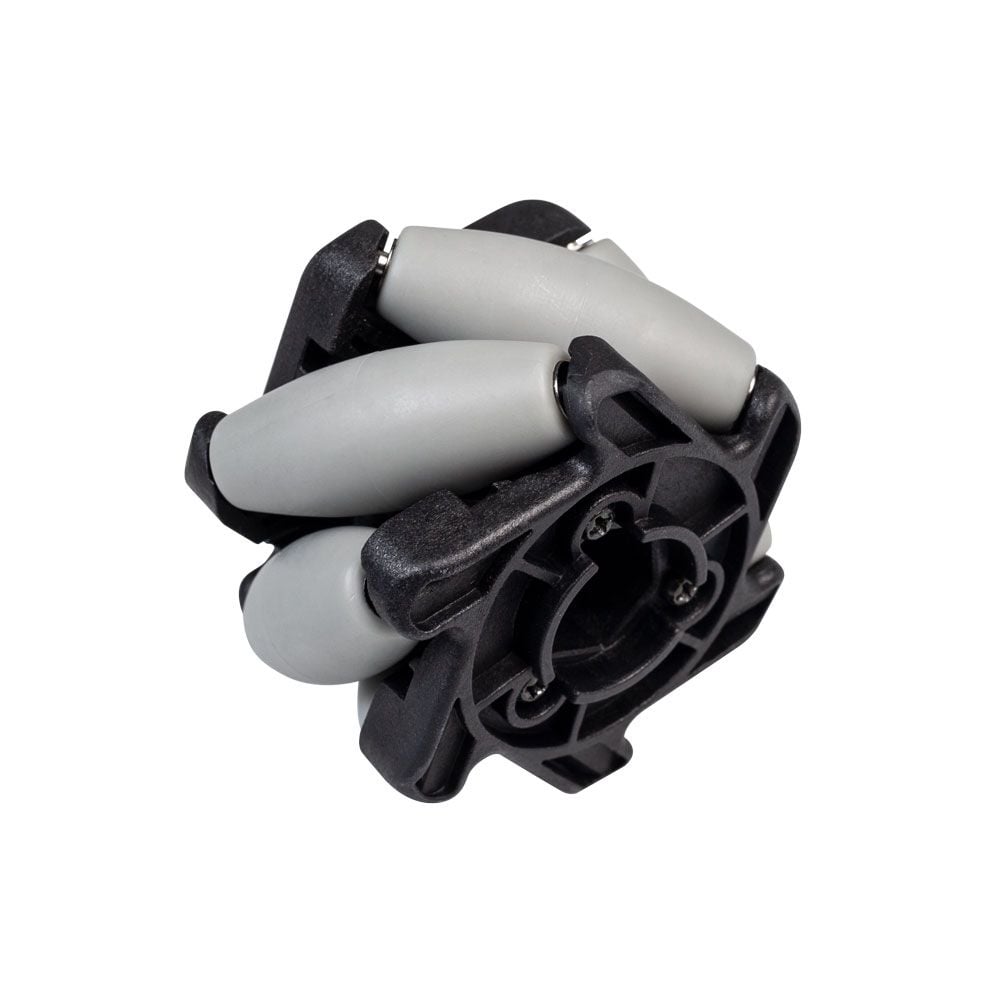
V1 2 colių „Mecanum“ ratlankiai

V1 4 colių „Mecanum“ ratlankiai
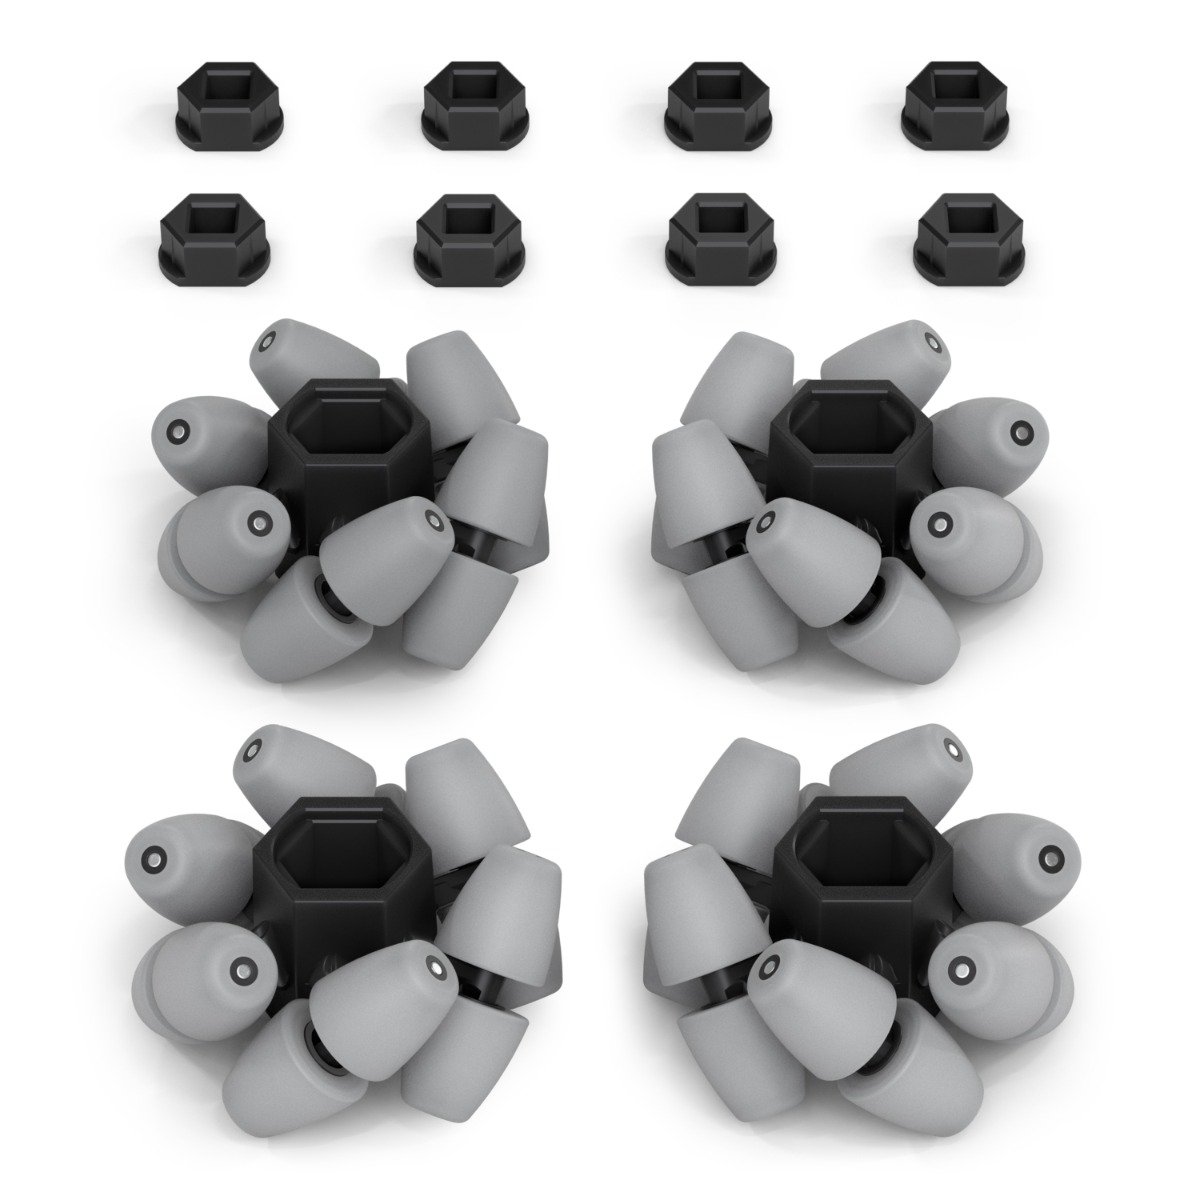
V2 2 colių „Mecanum“ ratlankiai
Įvairiakrypčiai ratai
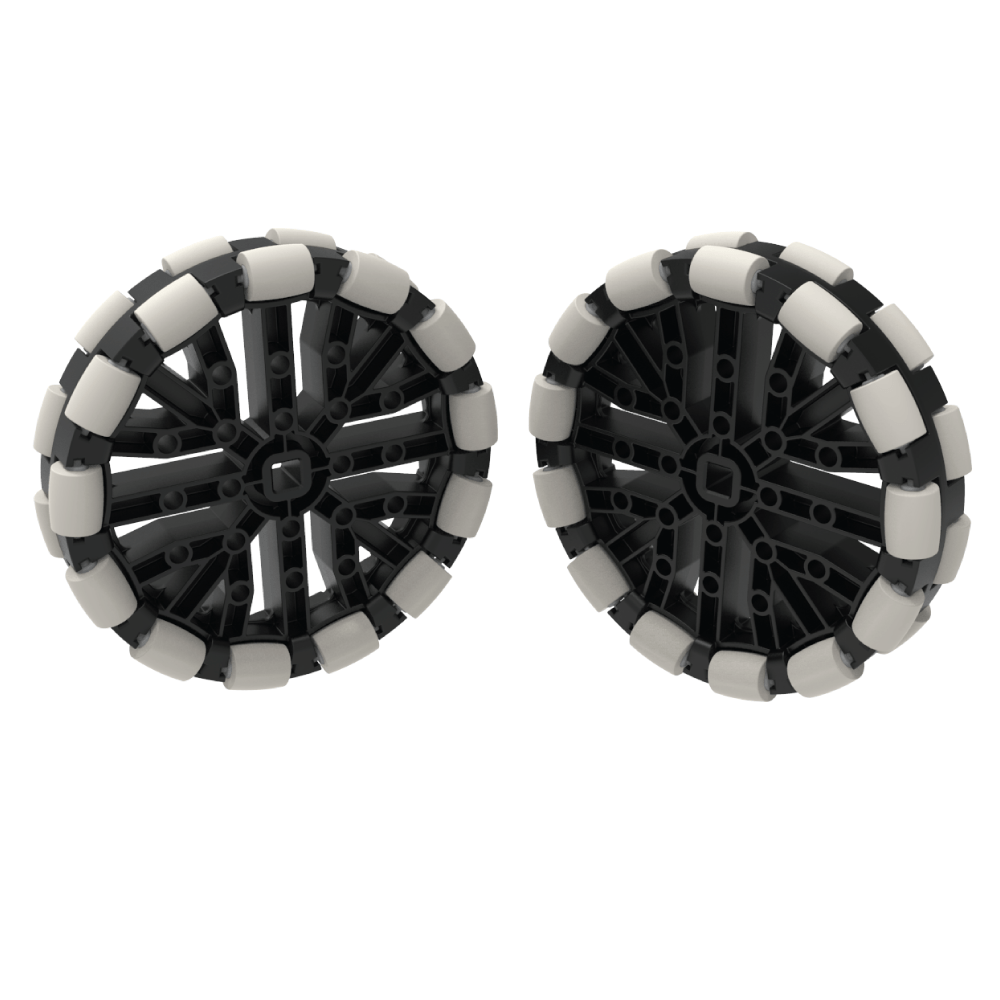
Daugiakrypčiai ratai turi dvigubų ritinėlių seriją, išdėstytą aplink rato perimetrą. Tai leidžia ratams riedėti ne tik pirmyn ir atgal, bet ir į šonus. Daugiakrypčiai ratukai leidžia robotui pasisukti daug lengviau nei guminėms padangoms. Juos geriausia naudoti kartu su 4'' 320 mm traukos ratu (pavyzdžiui, dviem visakrypčiais ratais ir dviem traukos ratais), kad važiuoklė būtų lygi ir tolygiai pasisuktų.
Naudojant specialią visakrypčių ratų orientaciją, galima sukurti pažangesnes pavaros konstrukcijas, kurios gali judėti pirmyn / atgal ir iš vienos pusės į kitą – visomis kryptimis!

VEX V5 ratų palyginimas
| Ratų tipas | Ratų dydis | Atstumas per apsisukimą | Pėdsakas | Prošvaisa |
|---|---|---|---|---|
| Daugiakryptis ratas | 2,75 colio | 220 mm (8,66 colio) |
Didelis | Mažas |
| 3,25 colio | 260 mm (10,24 colio) |
Vidutinis | Vidutinis | |
| 4 colių | 320 mm (12,60 colio) |
Mažas | Didelis | |
| Traukos ratai | 2,75 colio | 220 mm (8,66 colio) |
Didelis | Mažas |
| 3,25 colio | 260 mm (10,24 colio) |
Vidutinis | Vidutinis | |
| 4 colių | 320 mm (12,60 colio) |
Mažas | Didelis | |
| Mecanum ratai | 2" | N/A | Didelis | Mažas |
| 4 colių | N/A | Mažas | Didelis |
Skersmuo
Ratlankio (stebulės ir guminės padangos mazgo) skersmuo gali turėti įtakos daugeliui dalykų.
- Atstumas per apsisukimą yra atstumas, kurį ratas nuriedės per vieną pilną apsisukimą, kaip parodyta toliau pateiktoje animacijoje.
Pėdsakas yra plotas tarp taškų, kuriuose roboto išoriniai ratai liečia žemę. Paprastai kuo didesnis roboto užimamas plotas, tuo jis stabilesnis ir mažesnė tikimybė, kad apvirs.
Prošvaisa yra aukštis nuo žemės iki žemiausios roboto konstrukcijos. Didesnis prošvaisa leidžia robotui lengviau įveikti kliūtis.
Trauka
Kuo didesnė rato trauka, tuo stipriau robotas gali stumti arba traukti ir tuo lengviau jam įveikti kliūtis. Tačiau jei ratas turi didelį sukibimą, robotui jį taip pat sunkiau pasukti.