This article is not viewable in your language. Please check back at a future date.
この記事の翻訳は機械翻訳によって完了しました。多少の誤差はご容赦ください。
センサーは、ロボットが環境からフィードバックを受け取る機能を提供します。 VEX IQ(第2世代)ブレインと組み合わせて使用できるセンサーは多種多様で、ロボットへの様々な種類の入力を取得することができます。以下の表は、各センサーでできることの概要と、プロジェクトでの使用例を示しています。
VEX IQ(第2世代)センサー
| センサー |
関数 |
使用例 |
|
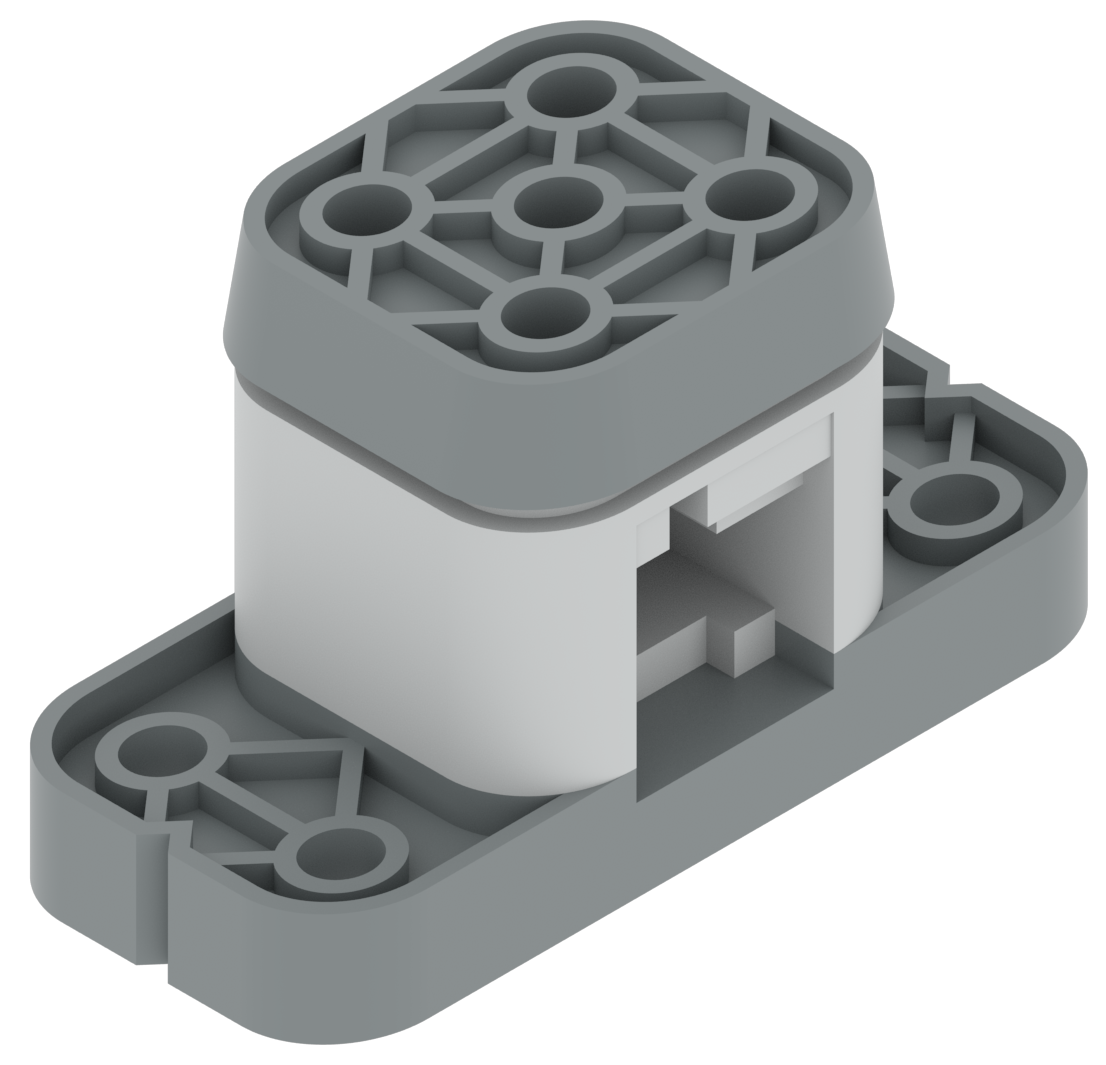
バンパースイッチ
|
- ロボットのバンパーが押されているか(センサー値が1)、離されているか(センサー値が0)をロボットに伝えます。
|
- ロボットが迷路の壁やゲームオブジェクトなどの物体にぶつかったかどうかを検出する。
- 押されたり離されたりするとロボットの動作がトリガーされる
- 押すとモーターのオン/オフを切り替える
- ロボットがバンパーを押したときに、アームなどの他の部分を検出する。
|
|
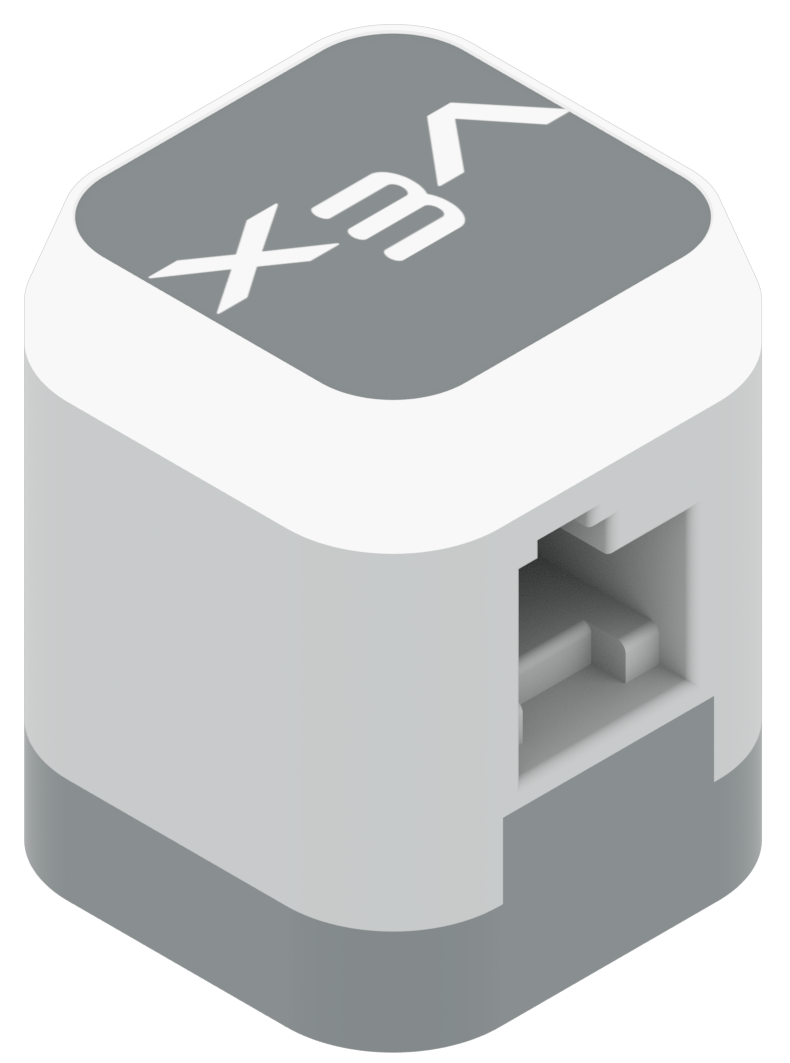
タッチLED
|
- 指の接触など、静電容量式タッチを検出できます。
- 様々な色を表示するように設定できます。
|
- 触れるとロボットの動作がトリガーされる
- タッチ操作でプログラムを開始または一時停止する
- プログラムの各部分で異なる色を表示することで、トラブルシューティングのためにコードを特定しやすくする。
|
|
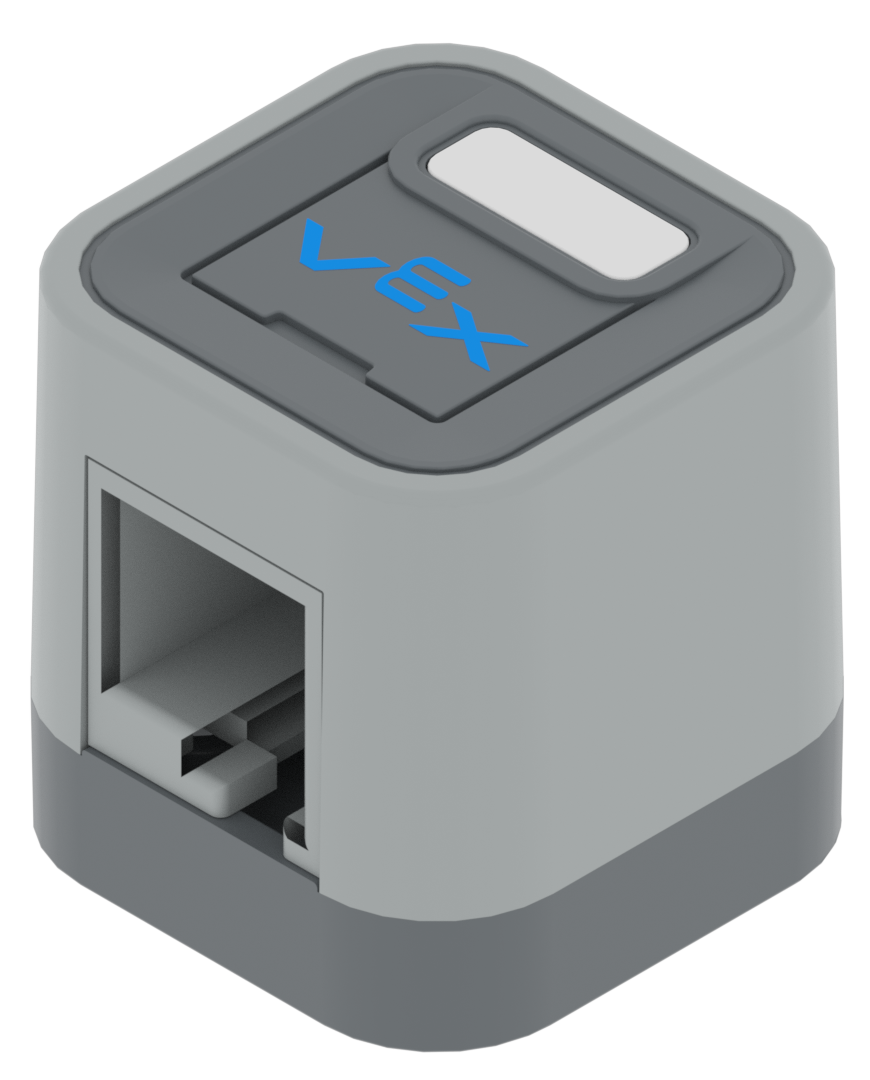
光センサー
|
- 物体の色を検出する
- オブジェクトを検出する
- 周囲の光の明るさレベルを検出する
- 物体の数値的な色相値を測定する
- センサーに搭載された白色LEDは、周囲の光条件に関わらず、色を検出する際に安定した光源を提供することができる。
|
- ロボットが特定の色のアイテムとだけやり取りするようにプログラミングする。例えば、キューブを色別に仕分けるなど。
- 壁やゲームオブジェクトなどの物体が存在するかどうかを検出する
- 光量が一定の明るさに達したときにロボットに動作を実行させる
- 光学センサーがさまざまな照明条件下でどのように色を検出しているかを正確に理解する
- 線に沿って
- 物体が存在するかどうかを検出する
|
|
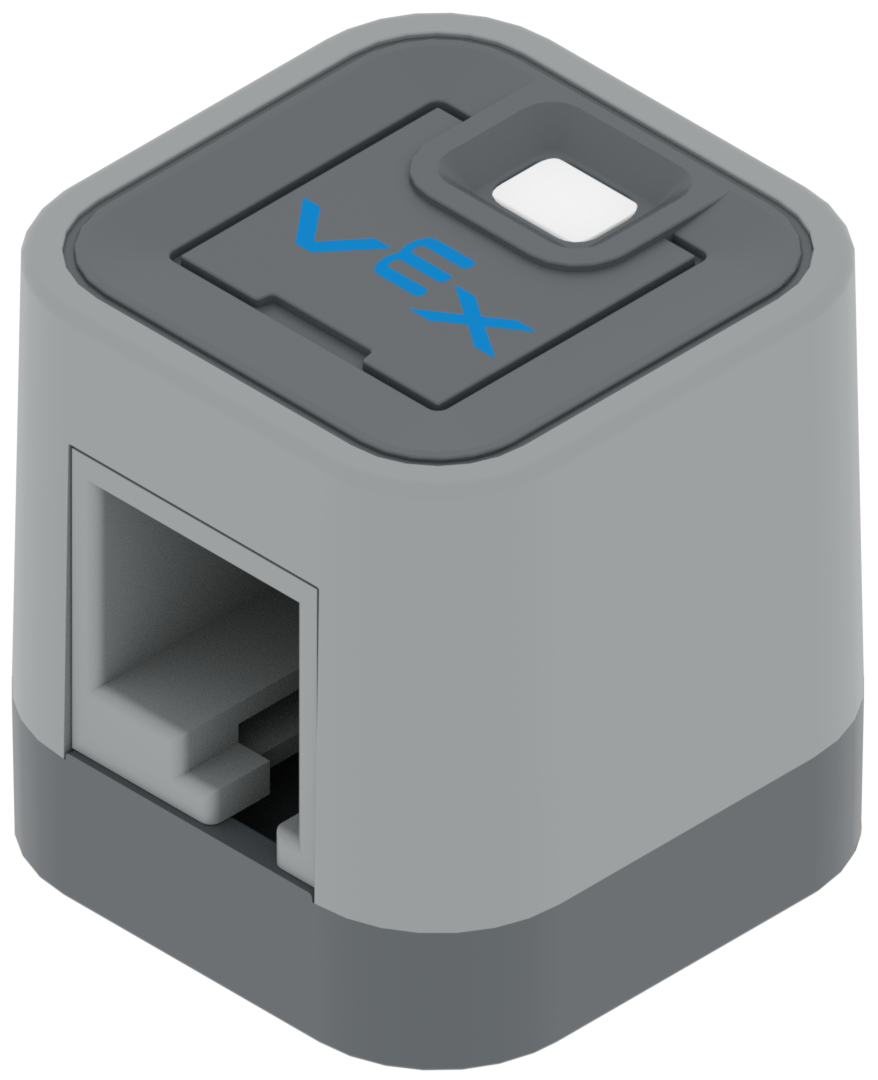
距離センサー
|
- 目の前に物体があるかどうかを検知します
- 自身と物体との間の距離を測定する
- 物体の相対的な大きさを決定する
- 物体の速度を報告する
|
- センサーが壁から一定の距離に達したことを検知するまで前進し、その後停止する。
- ゲームオブジェクトを拾うために一定距離前進する
- 物体や表面から特定の距離まで離れる
- あるサイズのオブジェクトとインタラクトし、別のサイズのオブジェクトとのインタラクトを避けること。例えば、フィールド上の小さなボールだけを拾うなど。
- 接近する物体の速度を測定し、それを脳の画面に表示する
|
VEX IQ AIビジョンセンサー
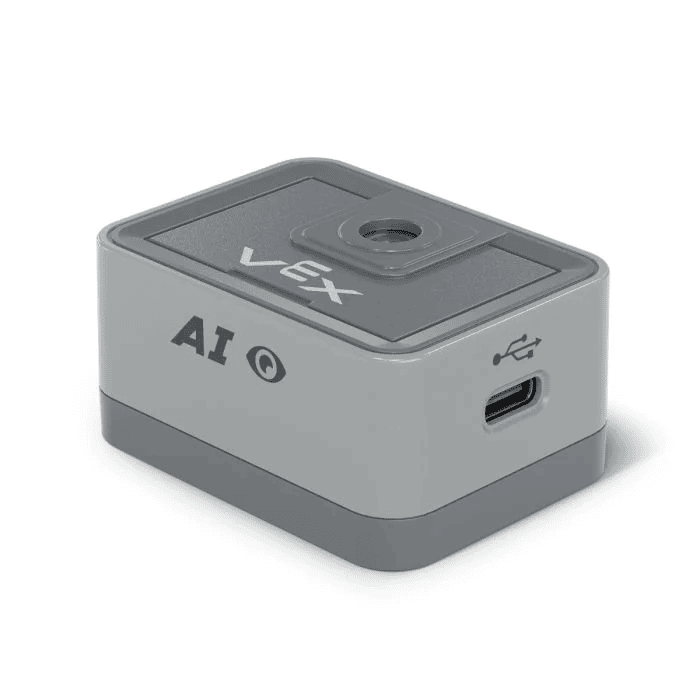 |
- 内蔵AIを使用して、物体、色、およびAprilTagを検出および追跡します。
- 複数の色の塊を同時に検出します(最大7個)。
- 位置情報とナビゲーションのためにAprilTagsを認識します
|
- 教室やゲーム内のオブジェクト(キューブ、リング、バッキーボールなど)を検出して追跡します。
- フィールド上の AprilTags に移動するか、AprilTags に合わせます
- 色や種類に基づいてオブジェクトを分類したり、反応したりする
- 視覚情報を用いて自律的な意思決定を行う
|
追加のセンサー情報
VEX IQ(第2世代)のブレインには、ジャイロセンサーではなく、慣性センサーが内蔵されていることに注意してください。上記で説明したセンサーの詳細については、以下の記事を参照してください。
