
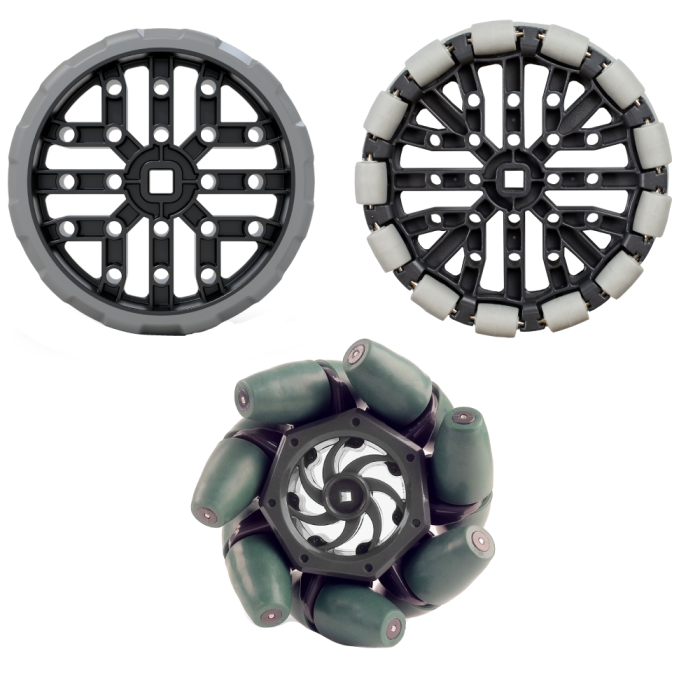
Bergerak merupakan fungsi utama sebagian besar robot. Memilih roda mana yang akan digunakan dapat menjadi keputusan penting dan dapat menentukan keberhasilan desain robot; setiap jenis roda memiliki kelebihan dan kekurangan. Dua faktor utama yang perlu dipertimbangkan adalah diameter roda (jarak dari titik di satu sisi roda ke titik tepat di sisi lainnya) dan daya cengkeramnya.
Roda VEX V5
Bagian ini memberikan representasi visual berbagai roda.
Roda Traksi
Ini adalah roda VEX V5 yang asli. Mereka biasanya digunakan di bagian tengah drivetrain untuk membatasi gerakan ke samping yang tidak diinginkan (misalnya dari pertahanan). Diameternya diatur sedemikian rupa sehingga satu putaran akan menyebabkan robot menempuh jarak yang tepat.
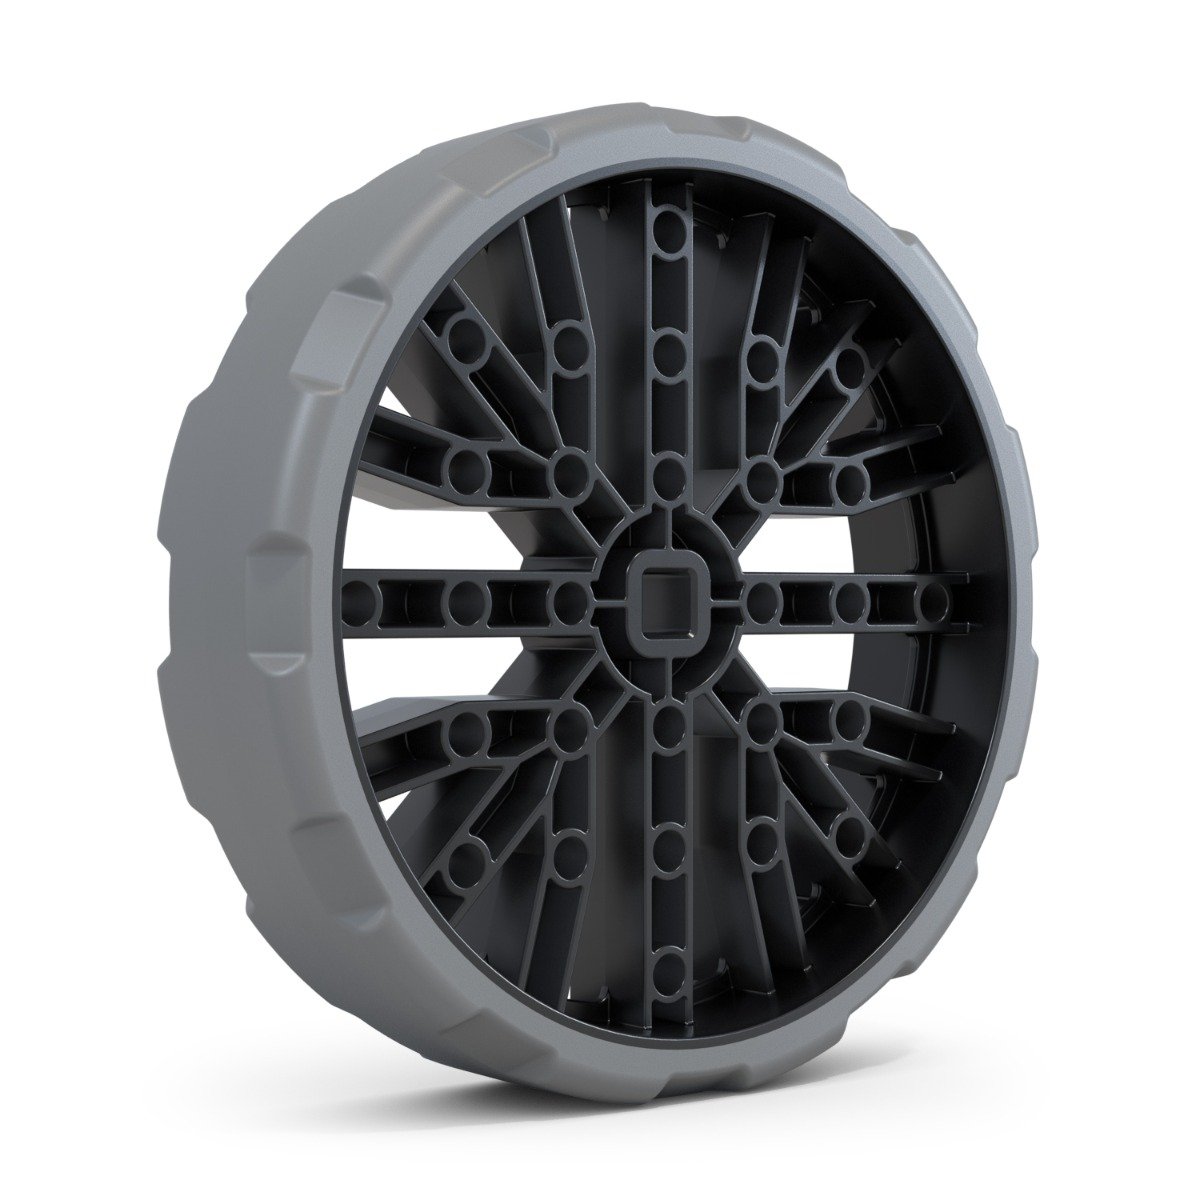
Roda Anti-Statis '' (Jangkauan 320mm) adalah roda yang paling umum digunakan pada sasis VEX V5. Roda 4'' (jarak tempuh 320 mm) berpasangan baik dengan Roda Omni-directional 4'' (320 mm) untuk membuat sasis yang konsisten dan mudah diputar.
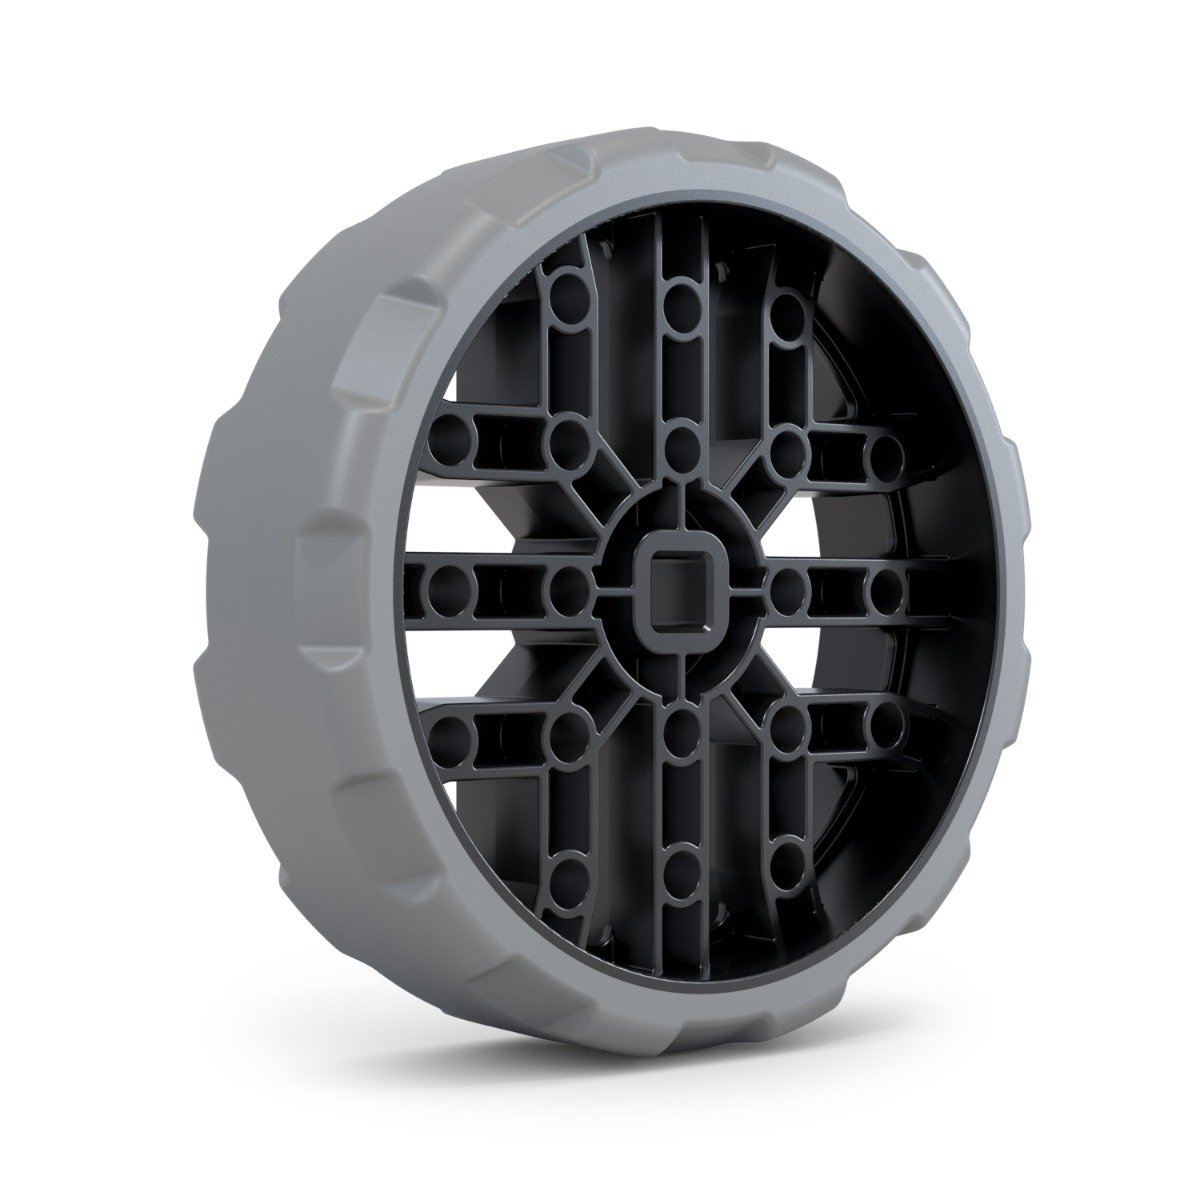

Roda Anti-Statis 2,75'' (Jalan 220mm) dan Roda Anti-Statis 3,25'' (Jalan 260mm) bagus untuk robot yang memerlukan jarak bebas ke tanah lebih rendah atau kecepatan lebih lambat. Ini juga umum digunakan untuk intake.
Roda Mecanum
Roda Mecanum menggabungkan serangkaian rol bersudut yang membatasi pergerakan ke satu sumbu, sehingga memberikan kemampuan omnidirectional sejati pada drivetrain. Hal ini memungkinkan robot tidak hanya bergerak maju dan mundur, tetapi juga bergerak dengan mulus tanpa mengubah orientasinya.
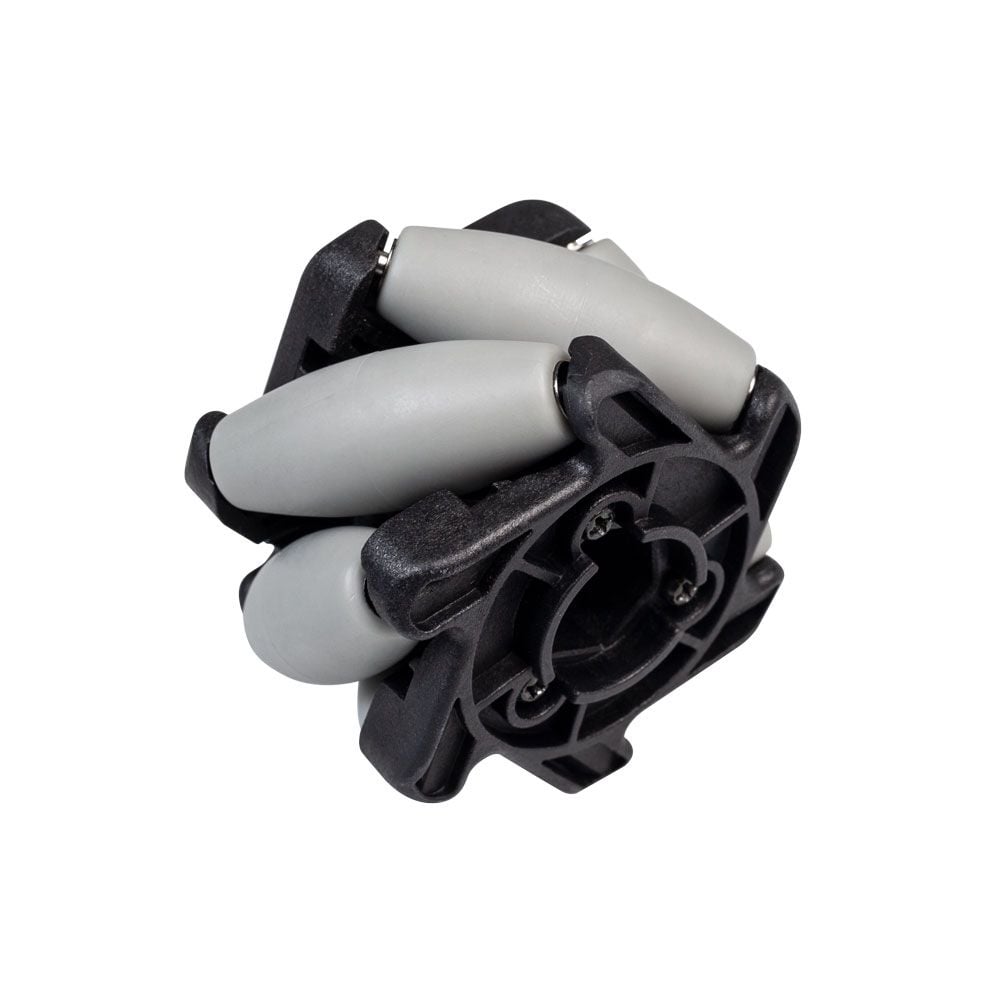
Roda Mecanum V1 2''

Roda Mecanum V1 4''
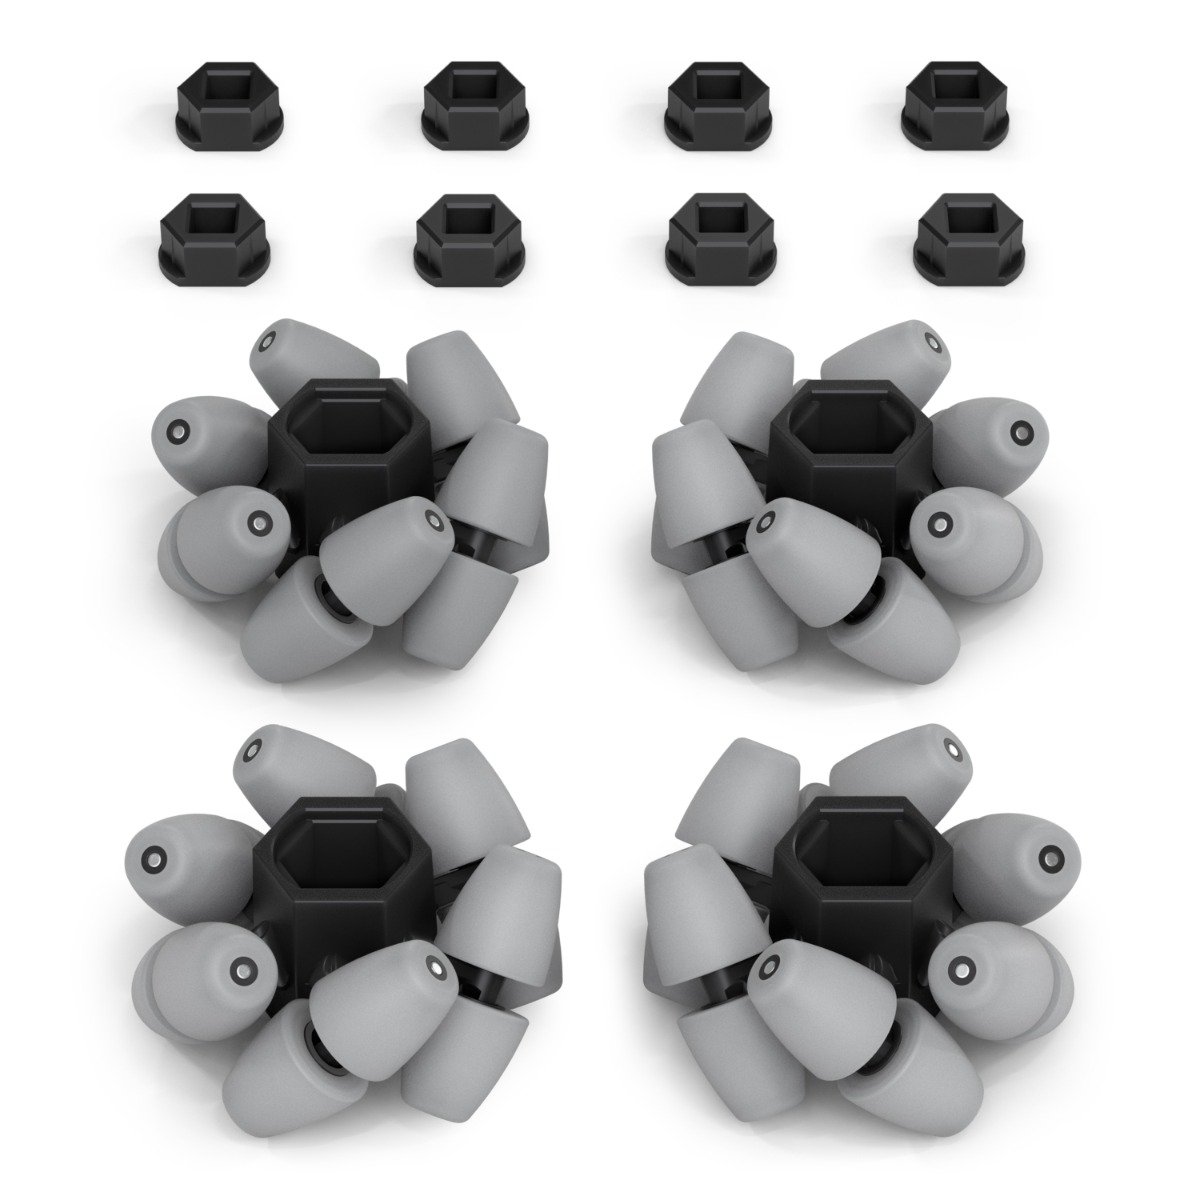
Roda Mecanum V2 2''
Roda Omni-directional
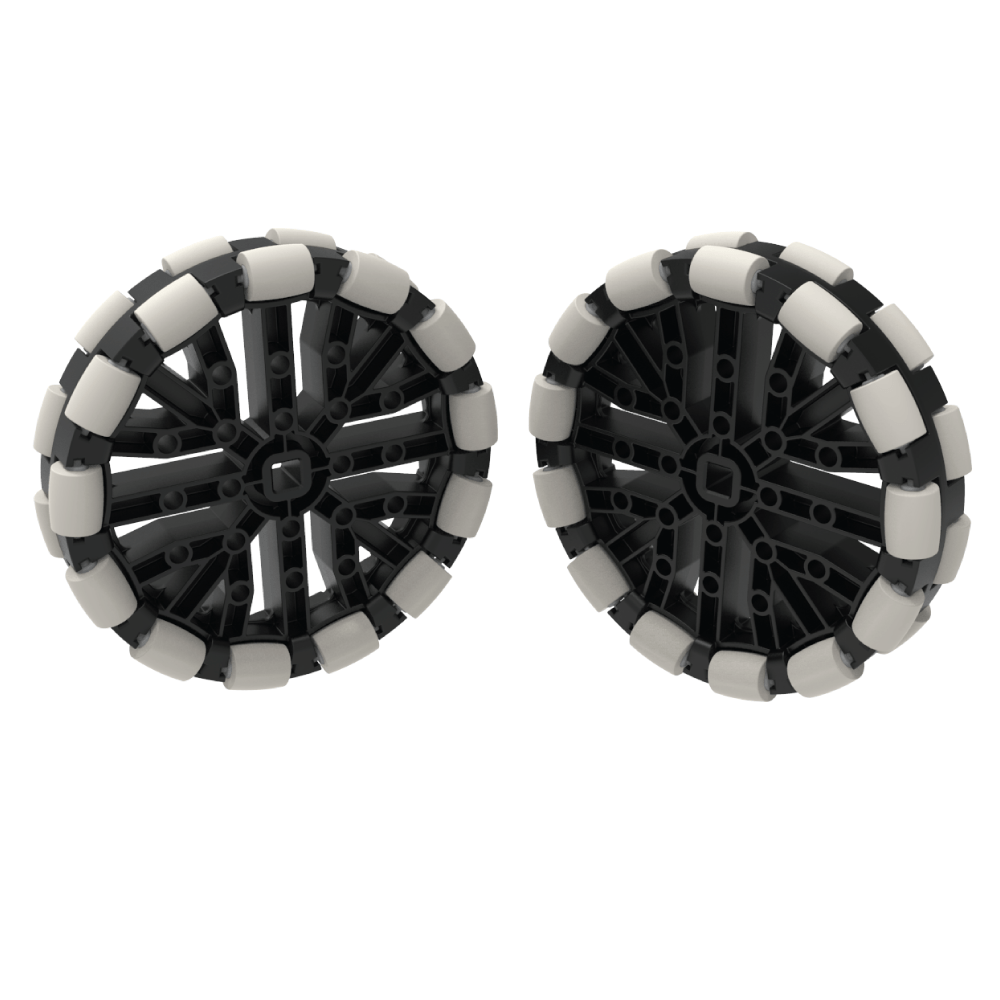
Roda Omni-directional memiliki serangkaian rol ganda yang sejajar di sekeliling roda. Hal ini memungkinkan roda bergulir dari satu sisi ke sisi lain selain bergulir maju dan mundur. Rol roda omni-directional memungkinkan robot berputar jauh lebih mudah daripada ban karet. Ini paling baik digunakan dalam kombinasi dengan Roda Traksi '' 320mm (misalnya, dua roda omni-directional dan dua roda traksi) untuk membuat sasis yang rata dan akan berputar secara konsisten.
Menggunakan orientasi khusus roda omni-directional memungkinkan desain drivetrain yang lebih canggih yang dapat bergerak maju/mundur dan dari satu sisi ke sisi lain—omni-directional!

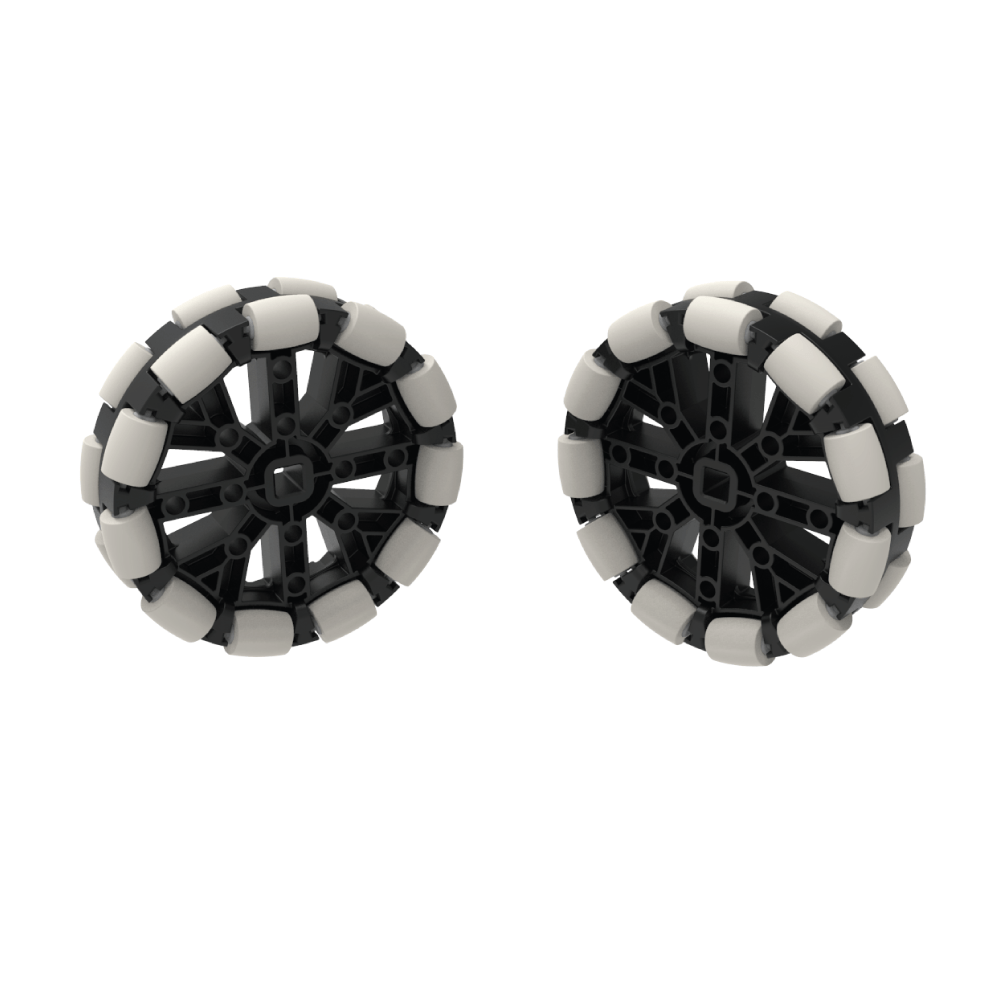
Perbandingan Roda VEX V5
| Jenis Roda | Ukuran Roda | Jarak per Revolusi | Tapak | Jarak Bebas ke Tanah |
|---|---|---|---|---|
| Roda Omni Directional | 2,75" | 220 mm (8,66 inci) |
Besar | Kecil |
| 3,25" | 260 mm (10,24 inci) |
Sedang | Sedang | |
| 4" | 320 mm (12,60 inci) |
Kecil | Besar | |
| Roda Traksi | 2,75" | 220 mm (8,66 inci) |
Besar | Kecil |
| 3,25" | 260 mm (10,24 inci) |
Sedang | Sedang | |
| 4" | 320 mm (12,60 inci) |
Kecil | Besar | |
| Roda Mecanum | 2" | T/A | Besar | Kecil |
| 4" | T/A | Kecil | Besar |
Diameter
Diameter roda (rakitan Hub dan Ban Karet) dapat memengaruhi sejumlah hal.
- Jarak per putaran adalah jarak yang akan ditempuh roda dalam satu putaran penuh, seperti ditunjukkan dalam animasi di bawah.
Jejak adalah area antara titik di mana roda terluar robot menyentuh tanah. Umumnya, semakin besar tapak robot, semakin stabil dan kecil kemungkinannya untuk terguling.
Ground clearance adalah ketinggian dari tanah ke struktur terendah pada robot. Ground clearance yang lebih besar membuat robot lebih mudah melewati rintangan.
Daya tarik
Semakin besar daya tarik roda, semakin keras robot dapat mendorong atau menarik, dan semakin mudah bagi robot untuk melewati rintangan. Akan tetapi, jika roda memiliki daya cengkeram yang tinggi, robot akan lebih sulit untuk berputar.