
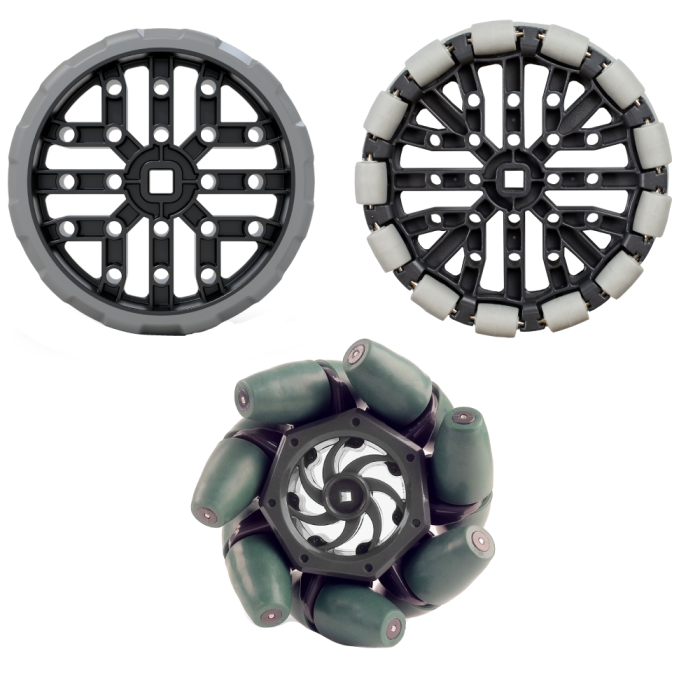
घूमना-फिरना अधिकांश रोबोटों का प्राथमिक कार्य है। किस प्रकार के पहिये का चुनाव करना है, यह एक महत्वपूर्ण निर्णय हो सकता है और रोबोट के डिजाइन की सफलता को निर्धारित कर सकता है; प्रत्येक प्रकार के पहिये के अपने फायदे और नुकसान होते हैं। विचार करने योग्य दो प्रमुख कारक हैं पहिये का व्यास (पहिये के एक तरफ के बिंदु से दूसरी तरफ ठीक सामने स्थित बिंदु तक की दूरी) और उसका कर्षण बल।
VEX V5 पहिए
यह अनुभाग विभिन्न पहियों का दृश्य निरूपण प्रदान करता है।
कर्षण पहिए
ये ओरिजिनल VEX V5 व्हील्स थे। इनका उपयोग आमतौर पर ड्राइवट्रेन के केंद्र में अवांछित पार्श्व गति (जैसे कि रक्षा के दौरान) को प्रतिबंधित करने के लिए किया जाता है। इनका व्यास इस प्रकार निर्धारित किया जाता है कि एक चक्कर लगाने पर रोबोट एक निश्चित दूरी तय करता है।
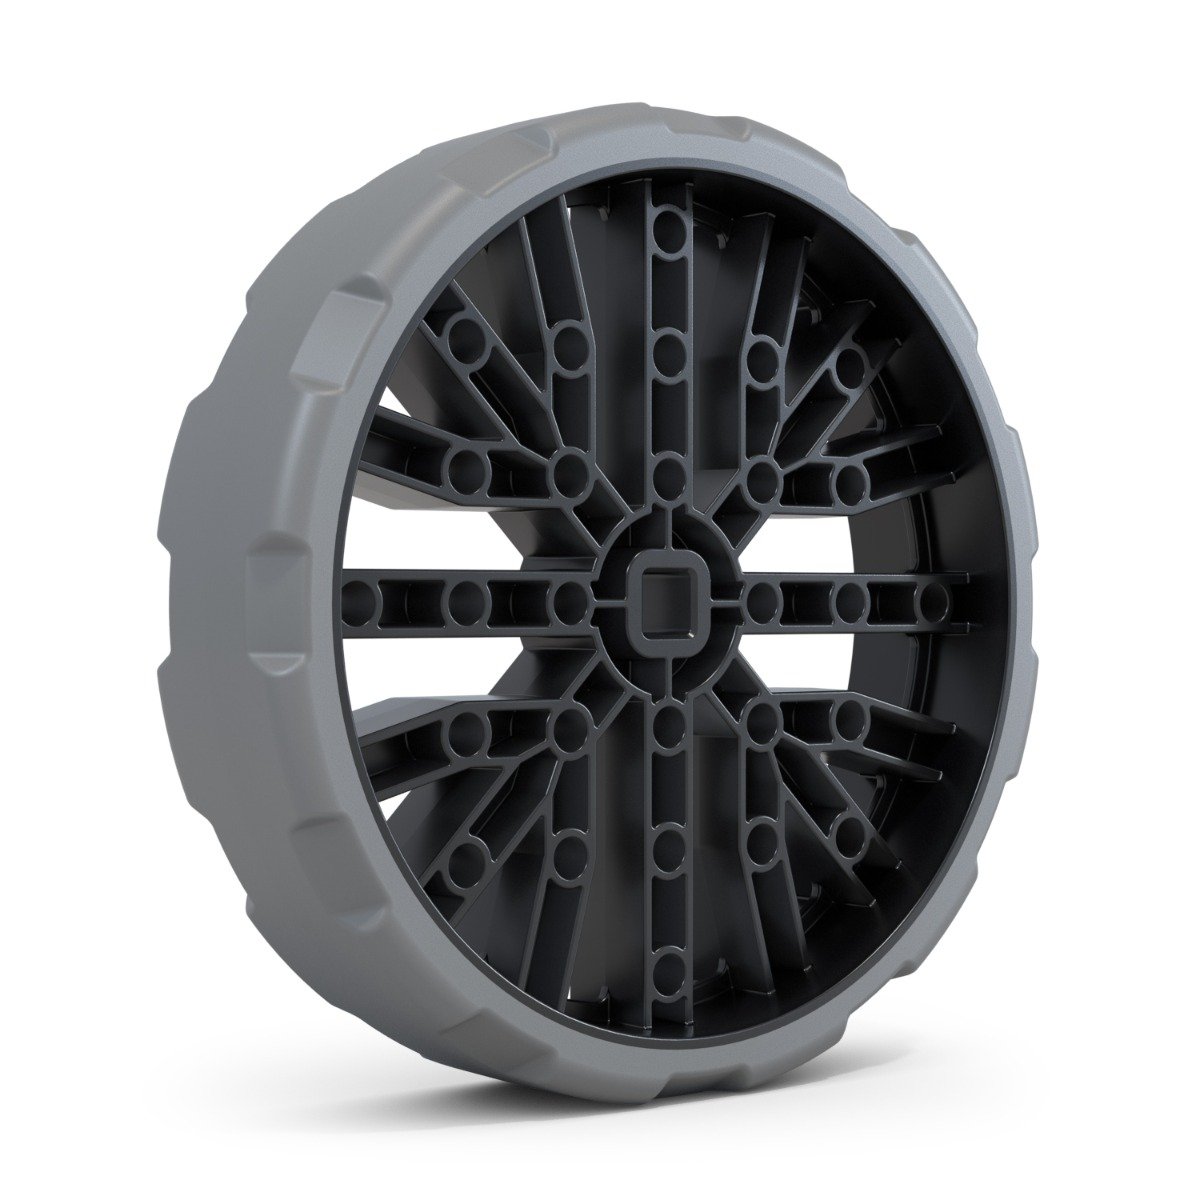
4'' (320 मिमी ट्रैवल) एंटी-स्टैटिक व्हील्स वीईएक्स वी5 चेसिस पर इस्तेमाल होने वाले सबसे आम व्हील्स हैं। 4 इंच (320 मिमी ट्रैवल) वाला पहिया 4 इंच (320 मिमी) वाले ओमनी-डायरेक्शनल व्हील के साथ अच्छी तरह से मेल खाता है, जिससे एक ऐसा चेसिस बनता है जो स्थिर और मोड़ने में आसान होता है।
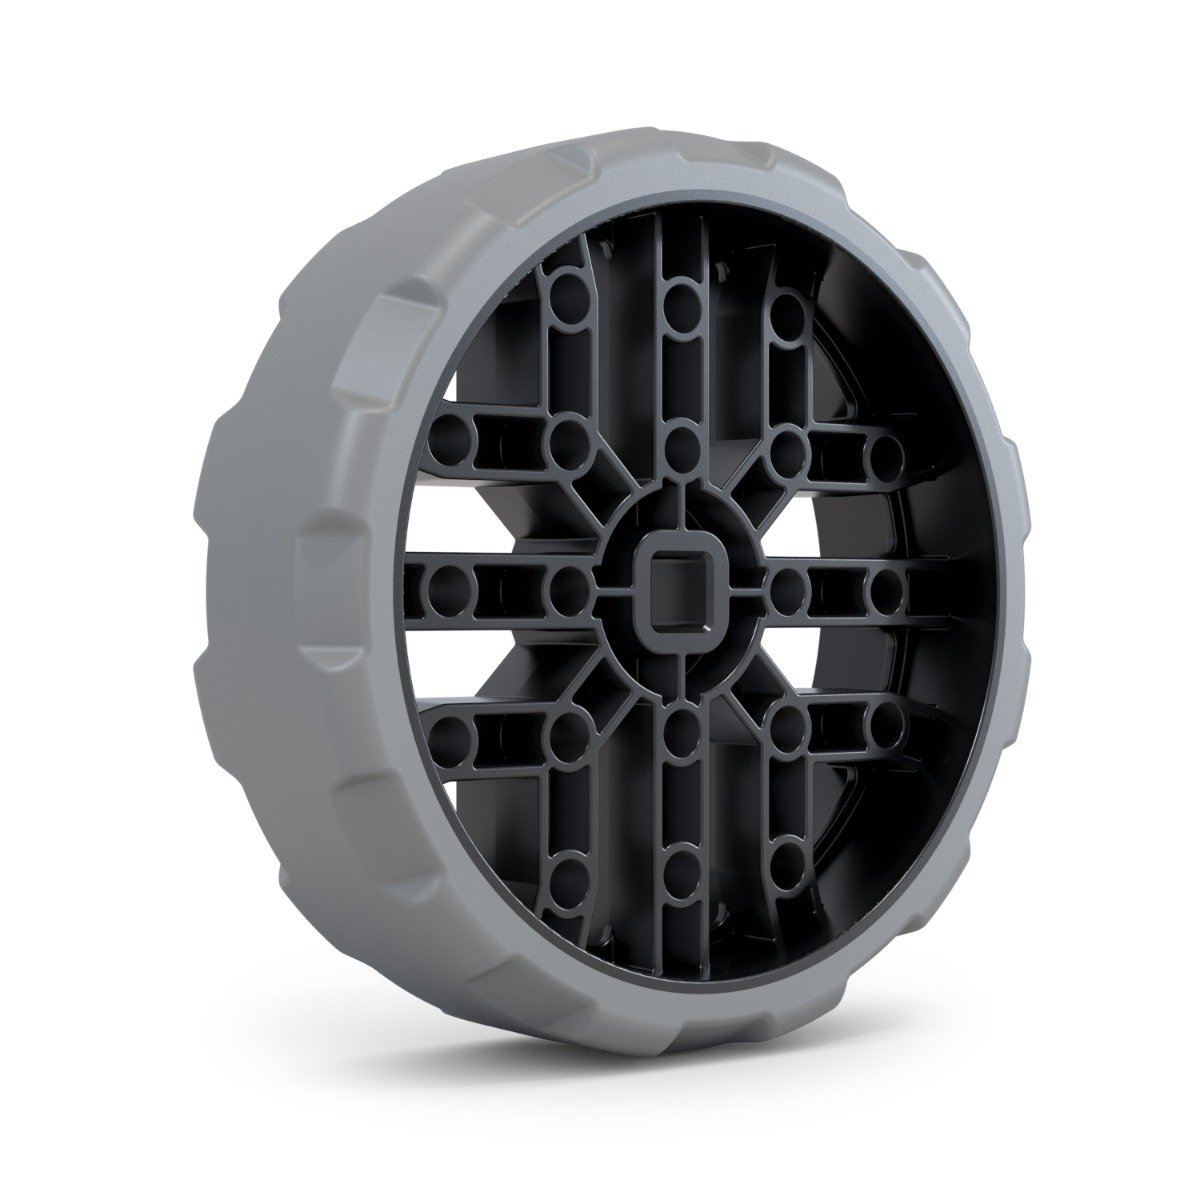

इंच (220 मिमी ट्रैवल) वाला एंटी-स्टैटिक व्हील और इंच (260 मिमी ट्रैवल) वाला एंटी-स्टैटिक व्हील उन रोबोटों के लिए उपयुक्त हैं जिन्हें कम ग्राउंड क्लीयरेंस या धीमी गति की आवश्यकता होती है। इनका उपयोग आमतौर पर सेवन के लिए भी किया जाता है।
मैकेनम पहिए
मेकानम पहियों में कोण वाले रोलर्स की एक श्रृंखला शामिल होती है जो गति को एक ही अक्ष तक सीमित कर देती है, जिससे ड्राइवट्रेन को सही मायने में सर्वदिशात्मक क्षमता मिलती है। यह रोबोट को न केवल आगे और पीछे जाने की अनुमति देता है, बल्कि अपनी दिशा बदले बिना सुचारू रूप से अगल-बगल चलने की भी अनुमति देता है।
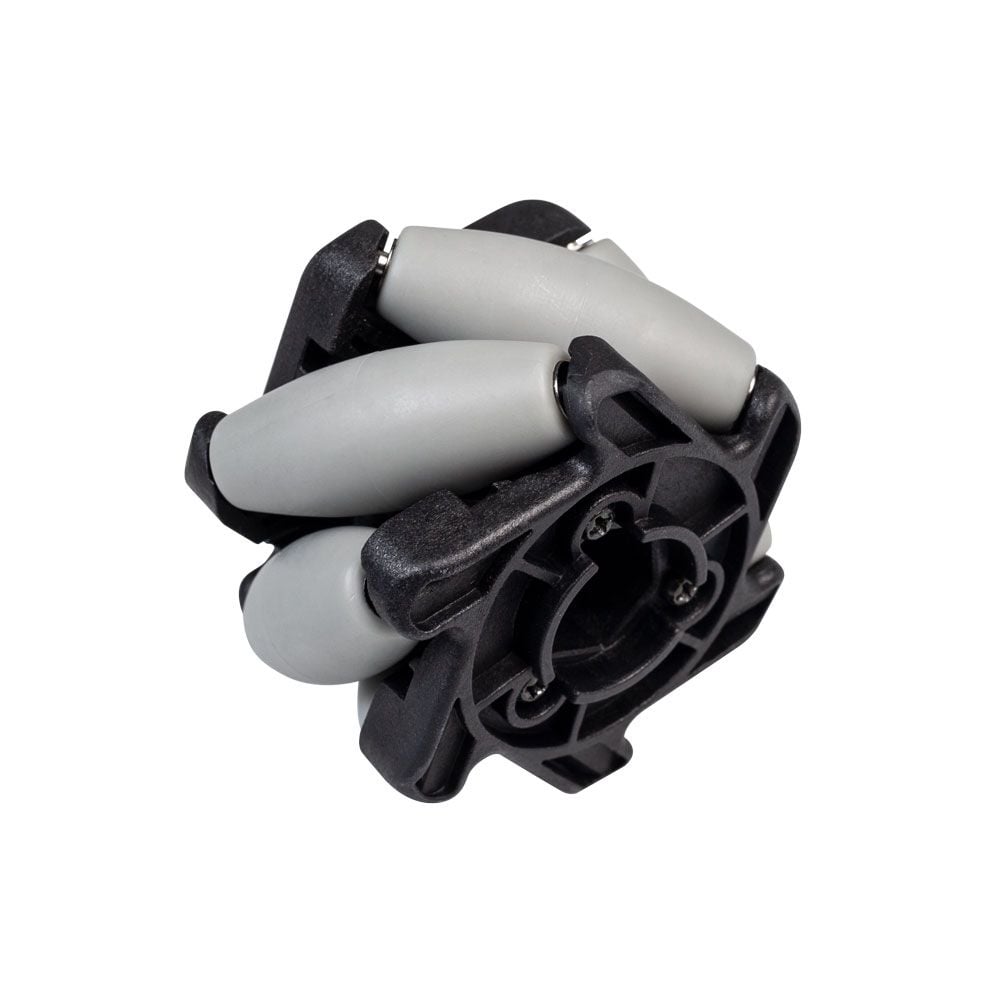
V1 2'' मैकेनम पहिए

V1 4'' मैकेनम पहिए
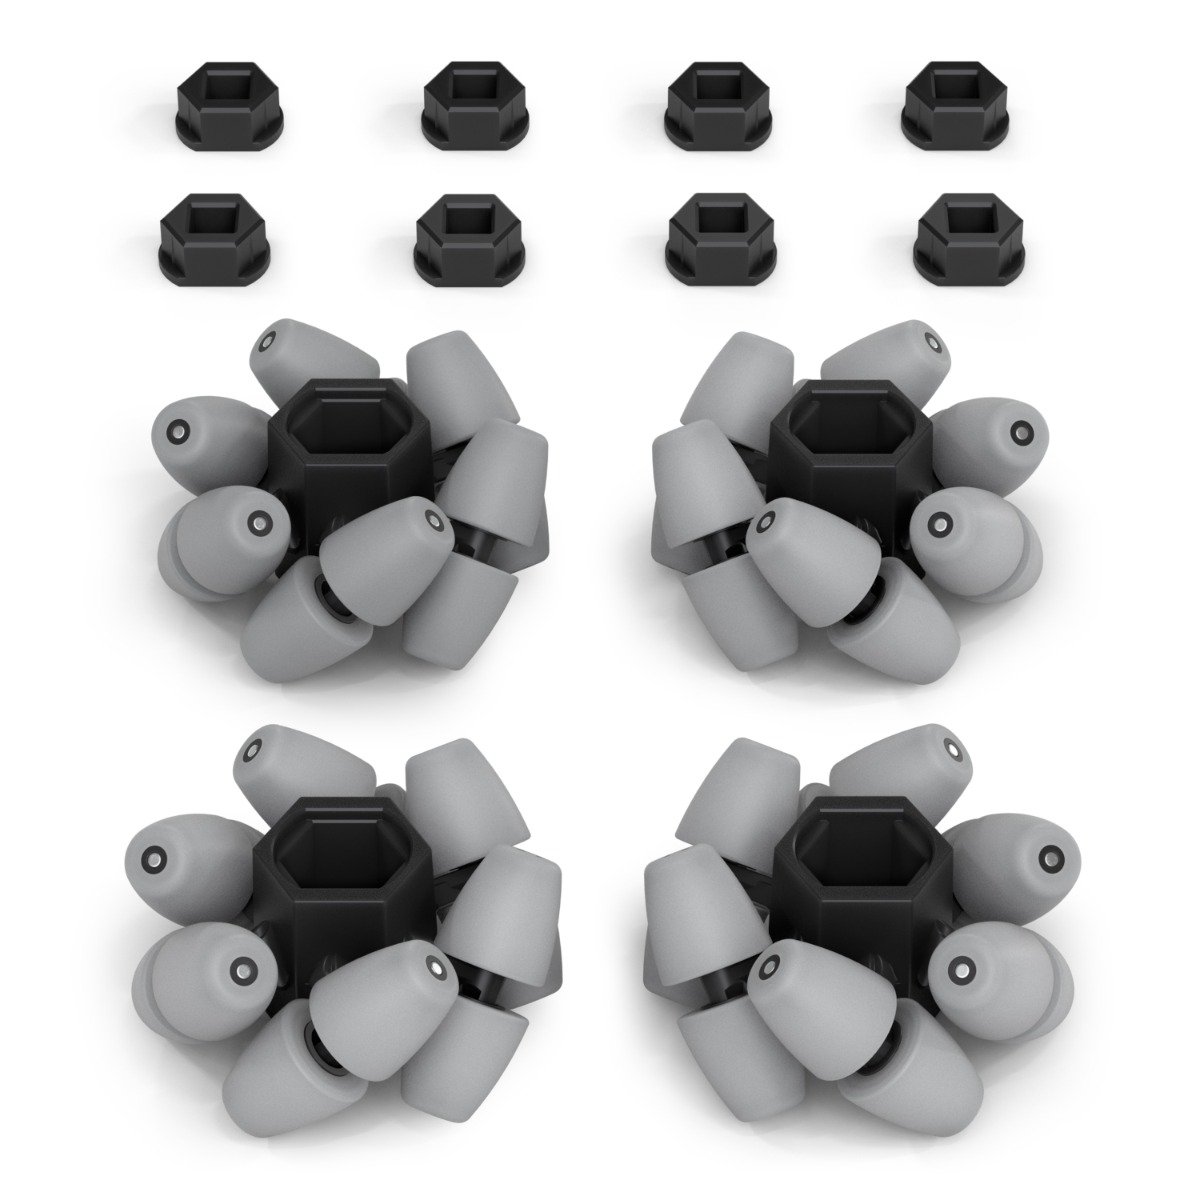
V2 2'' मैकेनम पहिए
सर्वदिशात्मक पहिए
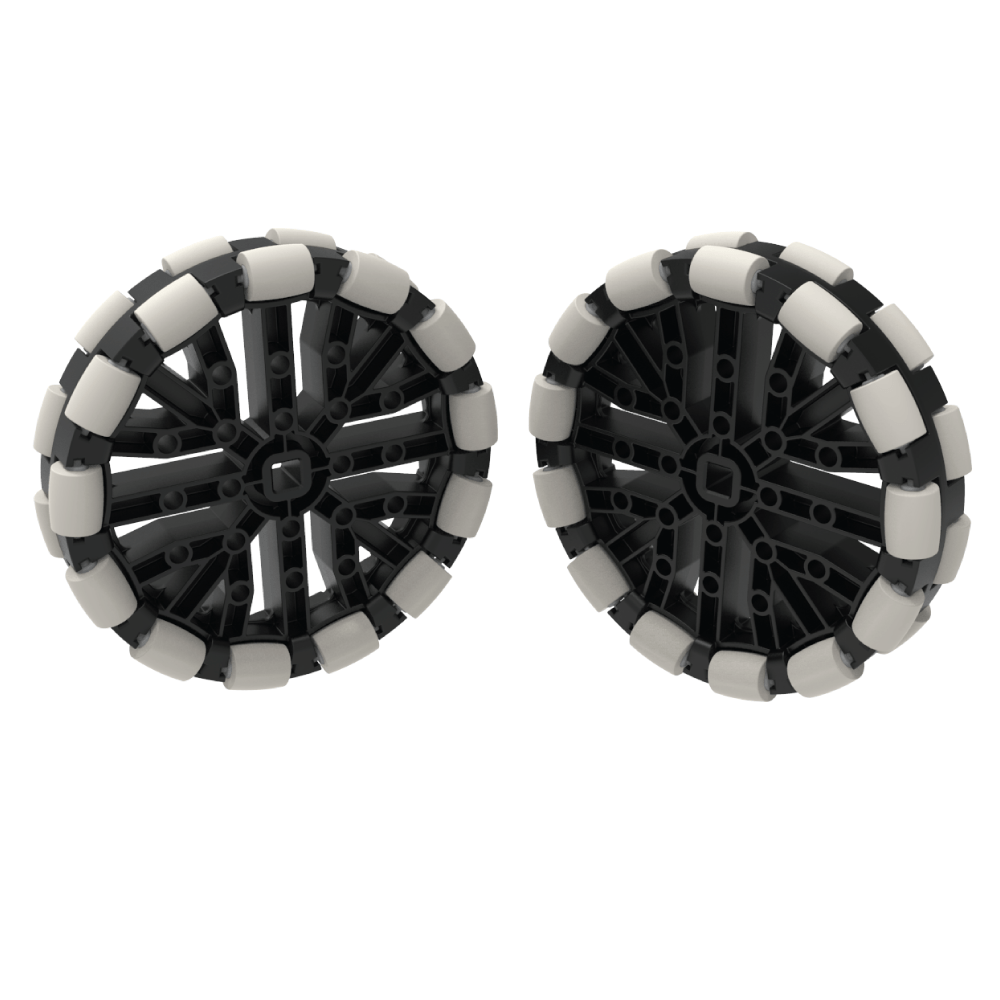
सर्वदिशात्मक पहियों में पहिये की परिधि के चारों ओर संरेखित दोहरे सेट रोलर्स की एक श्रृंखला होती है। इससे पहिए आगे और पीछे लुढ़कने के साथ-साथ अगल-बगल भी लुढ़क सकते हैं। सर्वदिशात्मक पहियों के रोलर्स रोबोट को रबर के टायरों की तुलना में कहीं अधिक आसानी से मुड़ने की सुविधा प्रदान करते हैं। इनका सबसे अच्छा उपयोग 4'' 320 मिमी ट्रैक्शन व्हील के साथ संयोजन में किया जाता है (उदाहरण के लिए, दो सर्वदिशात्मक पहिए और दो ट्रैक्शन पहिए) ताकि एक ऐसा चेसिस बनाया जा सके जो समतल हो और लगातार मुड़ सके।
सर्वदिशात्मक पहियों के विशेष अभिविन्यास का उपयोग करके अधिक उन्नत ड्राइवट्रेन डिज़ाइन तैयार किए जा सकते हैं जो आगे/पीछे और अगल-बगल - सर्वदिशात्मक रूप से गति कर सकते हैं!

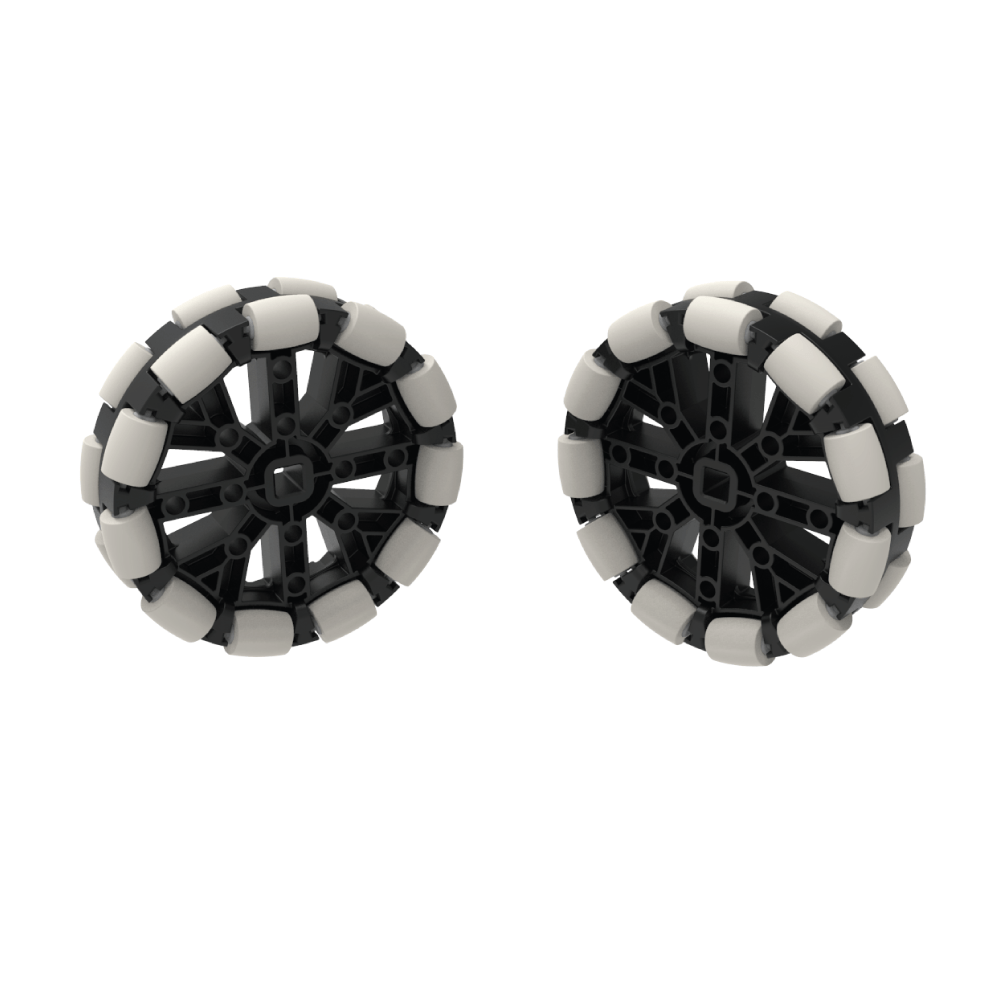
VEX V5 पहियों की तुलना
| पहिए का प्रकार | पहिए का आकार | प्रति चक्कर दूरी | पदचिह्न | धरातल |
|---|---|---|---|---|
| सर्वदिशात्मक पहिया | 2.75" | 220 मिमी (8.66 इंच) |
बड़ा | छोटा |
| 3.25" | 260 मिमी (10.24 इंच) |
मध्यम | मध्यम | |
| 4" | 320 मिमी (12.60 इंच) |
छोटा | बड़ा | |
| कर्षण पहिए | 2.75" | 220 मिमी (8.66 इंच) |
बड़ा | छोटा |
| 3.25" | 260 मिमी (10.24 इंच) |
मध्यम | मध्यम | |
| 4" | 320 मिमी (12.60 इंच) |
छोटा | बड़ा | |
| मैकेनम पहिए | 2" | लागू नहीं | बड़ा | छोटा |
| 4" | लागू नहीं | छोटा | बड़ा |
व्यास
पहिए का व्यास (हब और रबर टायर असेंबली) कई चीजों को प्रभावित कर सकता है।
- प्रति चक्कर दूरी दूरी है जो एक पहिया एक पूर्ण चक्कर में तय करेगा, जैसा कि नीचे दिए गए एनिमेशन में दिखाया गया है।
फुटप्रिंट वह क्षेत्र है जो उन बिंदुओं के बीच स्थित है जहां रोबोट के सबसे बाहरी पहिए जमीन को छूते हैं। सामान्य तौर पर, रोबोट का आधार जितना बड़ा होता है, वह उतना ही अधिक स्थिर होता है और उसके पलटने की संभावना उतनी ही कम होती है।
क्लीयरेंस रोबोट पर सबसे निचली संरचना से जमीन तक की ऊंचाई है। अधिक ग्राउंड क्लीयरेंस होने से रोबोट के लिए बाधाओं को पार करना आसान हो जाता है।
कर्षण
पहिए का कर्षण जितना अधिक होगा, रोबोट उतना ही अधिक धक्का या खींच सकता है, और रोबोट के लिए बाधाओं को पार करना उतना ही आसान होगा। हालांकि, यदि किसी पहिये में कर्षण की मात्रा अधिक है, तो रोबोट के लिए उसे मोड़ना भी कठिन हो जाता है।