
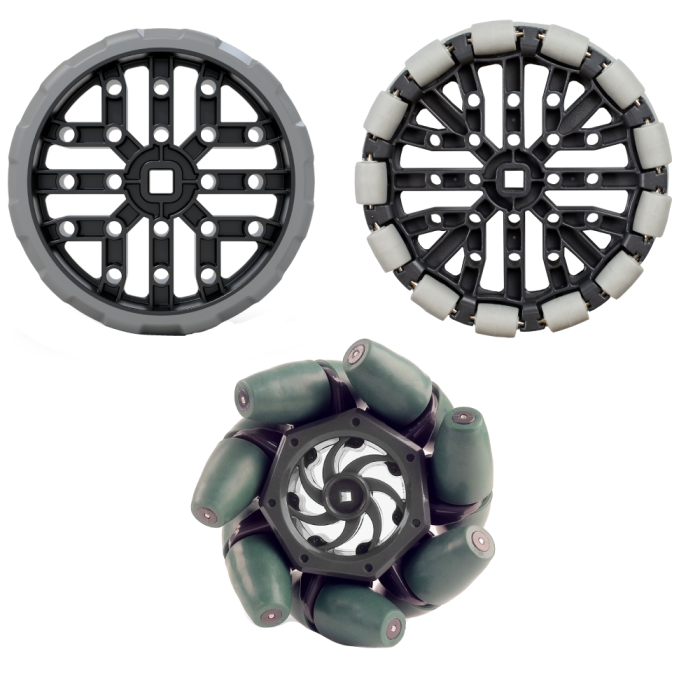
Η μετακίνηση είναι μια κύρια λειτουργία των περισσότερων ρομπότ. Η επιλογή του τροχού που θα χρησιμοποιηθεί μπορεί να είναι μια κρίσιμη απόφαση και μπορεί να καθορίσει την επιτυχία του σχεδιασμού ενός ρομπότ. Κάθε τύπος τροχού έχει πλεονεκτήματα και μειονεκτήματα. Οι δύο κύριοι παράγοντες που πρέπει να ληφθούν υπόψη είναι η διάμετρος του τροχού (η απόσταση από ένα σημείο στη μία πλευρά του τροχού έως ένα σημείο ακριβώς απέναντι στην άλλη πλευρά) και η πρόσφυσή του.
Ζάντες VEX V5
Αυτή η ενότητα παρέχει μια οπτική αναπαράσταση διαφορετικών τροχών.
Τροχοί έλξης
Αυτές ήταν οι αρχικές ζάντες VEX V5. Χρησιμοποιούνται συνήθως στο κέντρο των συστημάτων μετάδοσης κίνησης για να περιορίσουν την ανεπιθύμητη πλευρική κίνηση (όπως από την άμυνα). Η διάμετρός τους έχει ρυθμιστεί έτσι ώστε μια περιστροφή να κάνει το ρομπότ να διανύσει μια ακριβή απόσταση.
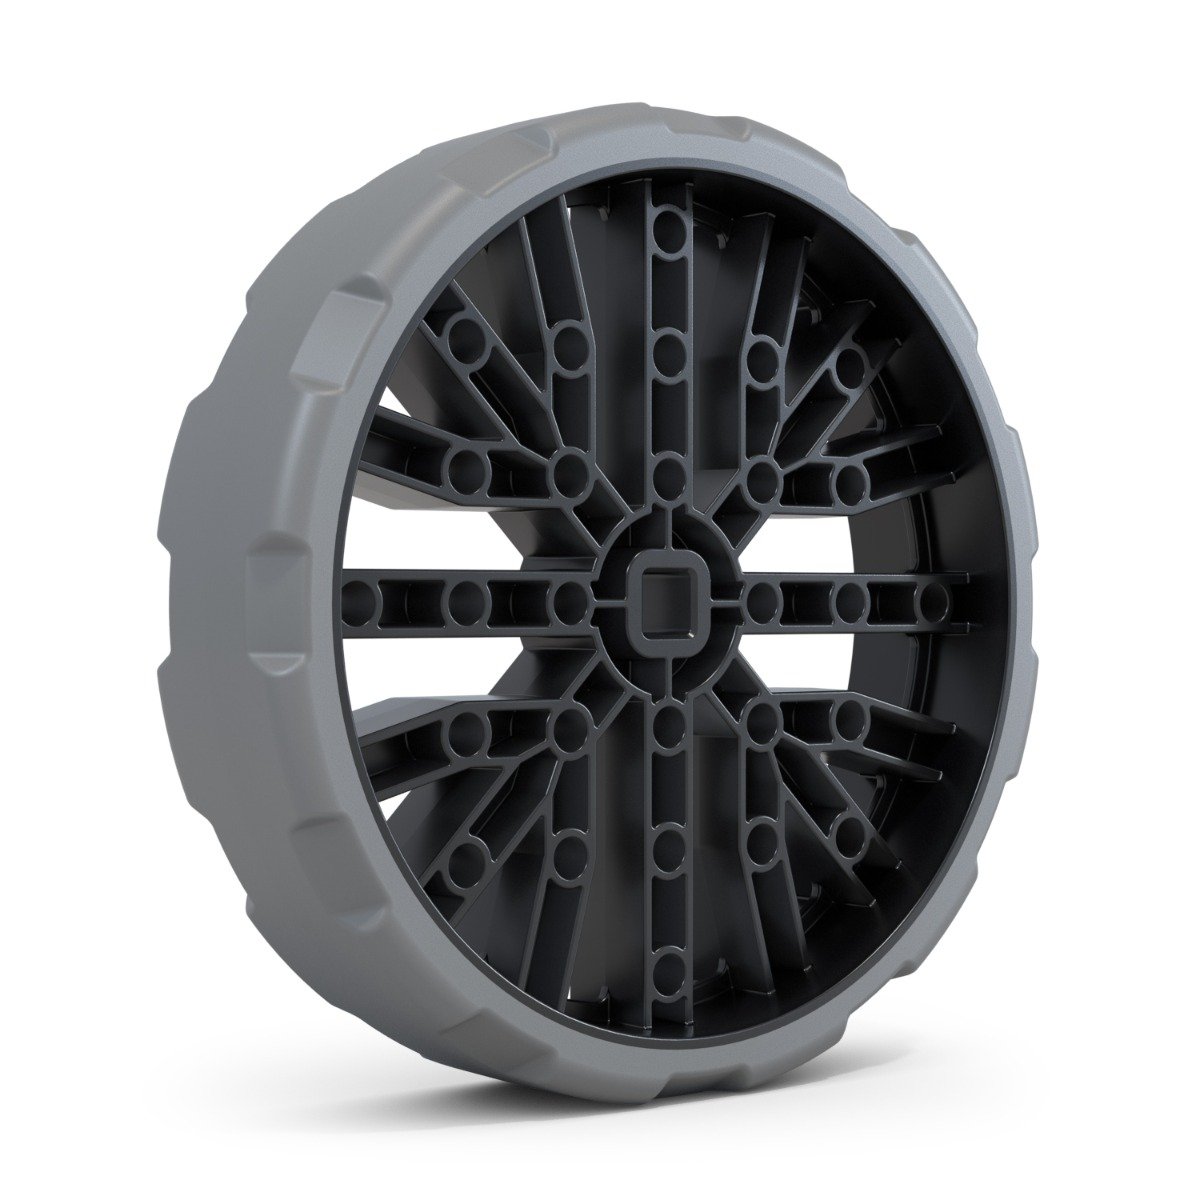
Οι αντιστατικές ζάντες 4'' (διαδρομή 320 mm) είναι οι πιο συνηθισμένες ζάντες που χρησιμοποιούνται στο πλαίσιο VEX V5. Ο τροχός 4'' (διαδρομή 320 mm) συνδυάζεται άψογα με τον πανκατευθυντικό τροχό 4'' (320 mm) για να δημιουργήσει ένα πλαίσιο που είναι ομοιόμορφο και εύκολο στην περιστροφή.
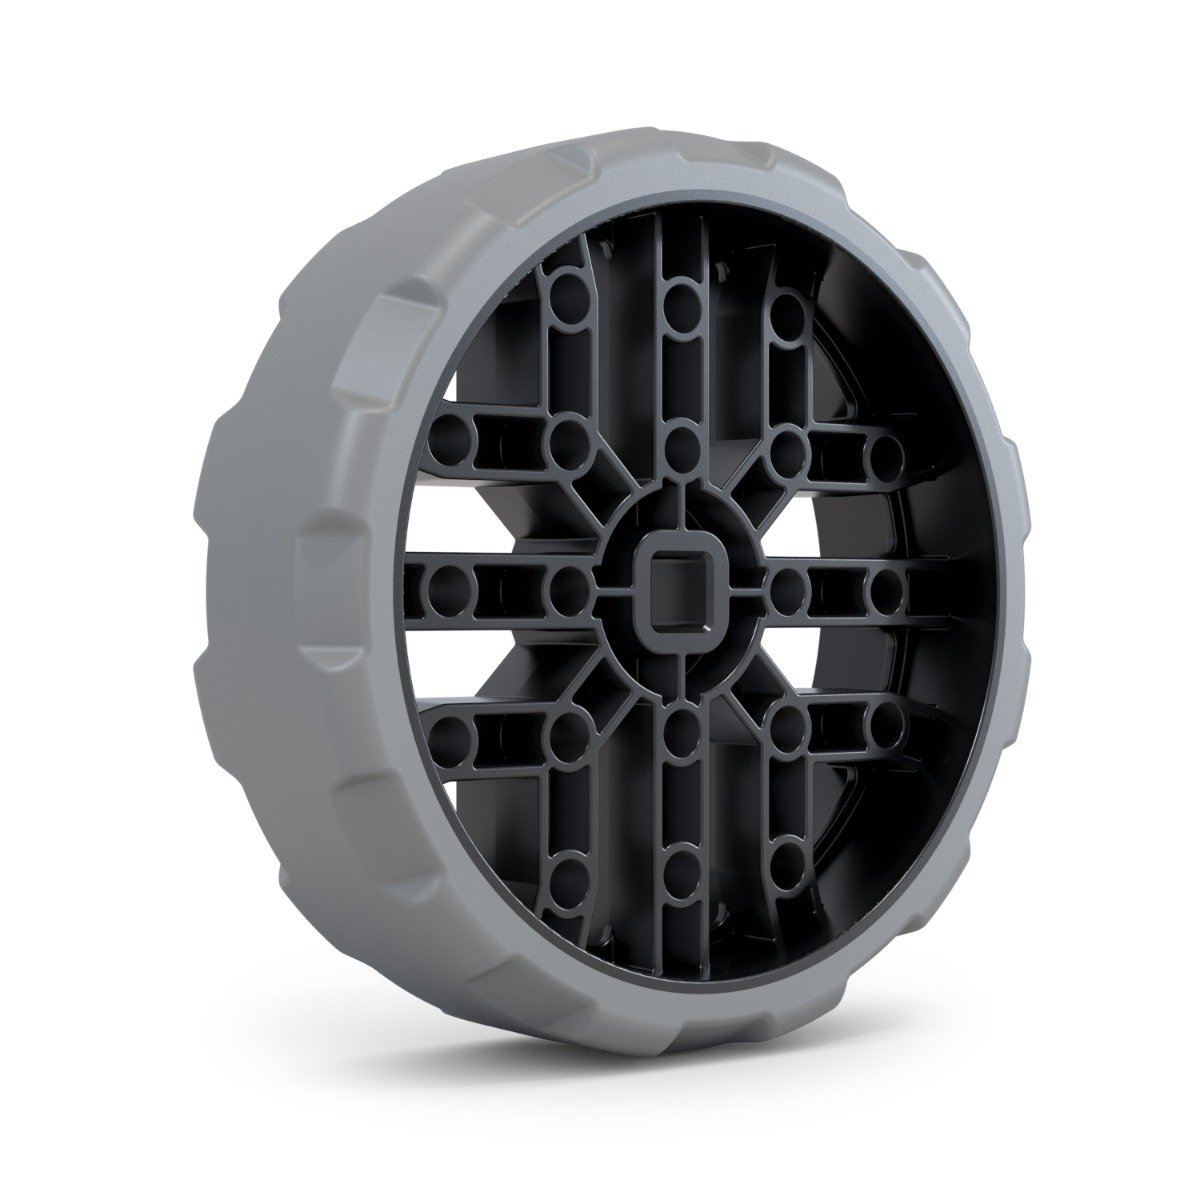

Ο αντιστατικός τροχός 2,75'' (διαδρομή 220 mm) και ο αντιστατικός τροχός 3,25'' (διαδρομή 260 mm) είναι κατάλληλοι για ρομπότ που απαιτούν χαμηλότερη απόσταση από το έδαφος ή χαμηλότερες ταχύτητες. Αυτά χρησιμοποιούνται επίσης συνήθως για εισαγωγές.
Τροχοί Mecanum
Οι τροχοί Mecanum ενσωματώνουν μια σειρά από γωνιακούς κυλίνδρους που περιορίζουν την κίνηση σε έναν μόνο άξονα, παρέχοντας στο σύστημα μετάδοσης κίνησης πραγματική δυνατότητα πανκατευθυντικής λειτουργίας. Επιτρέπει στο ρομπότ όχι μόνο να κινείται προς τα εμπρός και προς τα πίσω, αλλά και να κινείται ομαλά χωρίς να αλλάζει τον προσανατολισμό του.
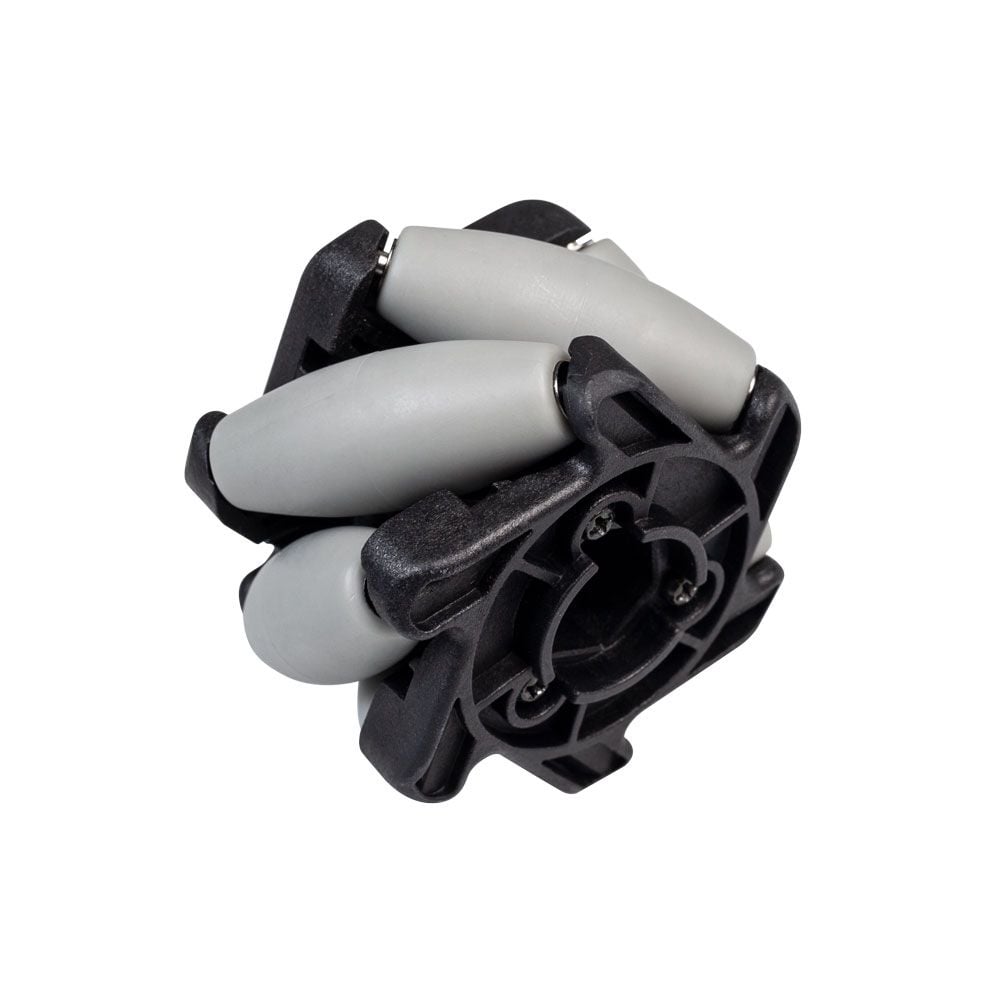
Τροχοί V1 2'' Mecanum

Ζάντες V1 4'' Mecanum
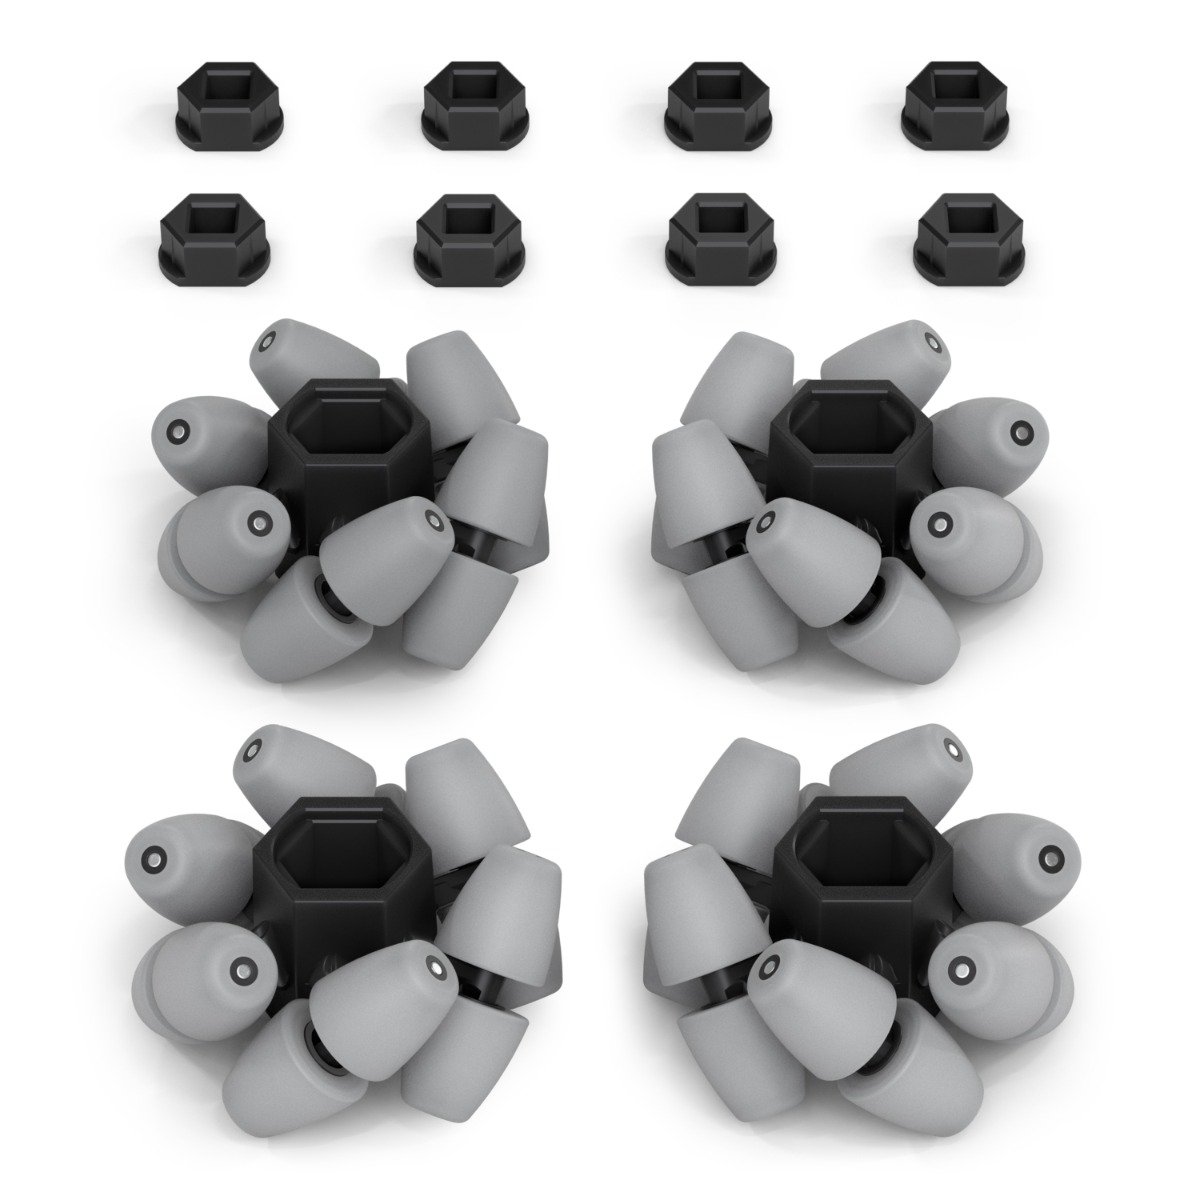
Τροχοί V2 2'' Mecanum
Πανκατευθυντικοί τροχοί
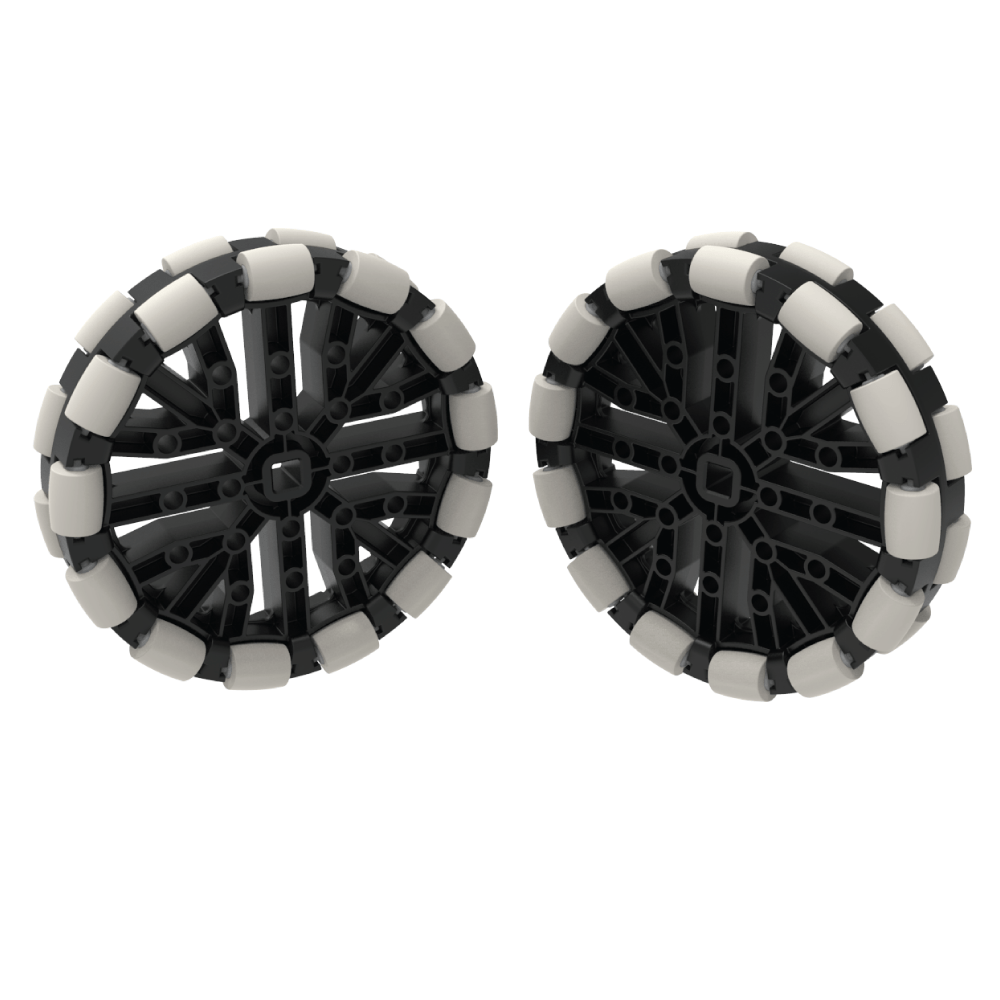
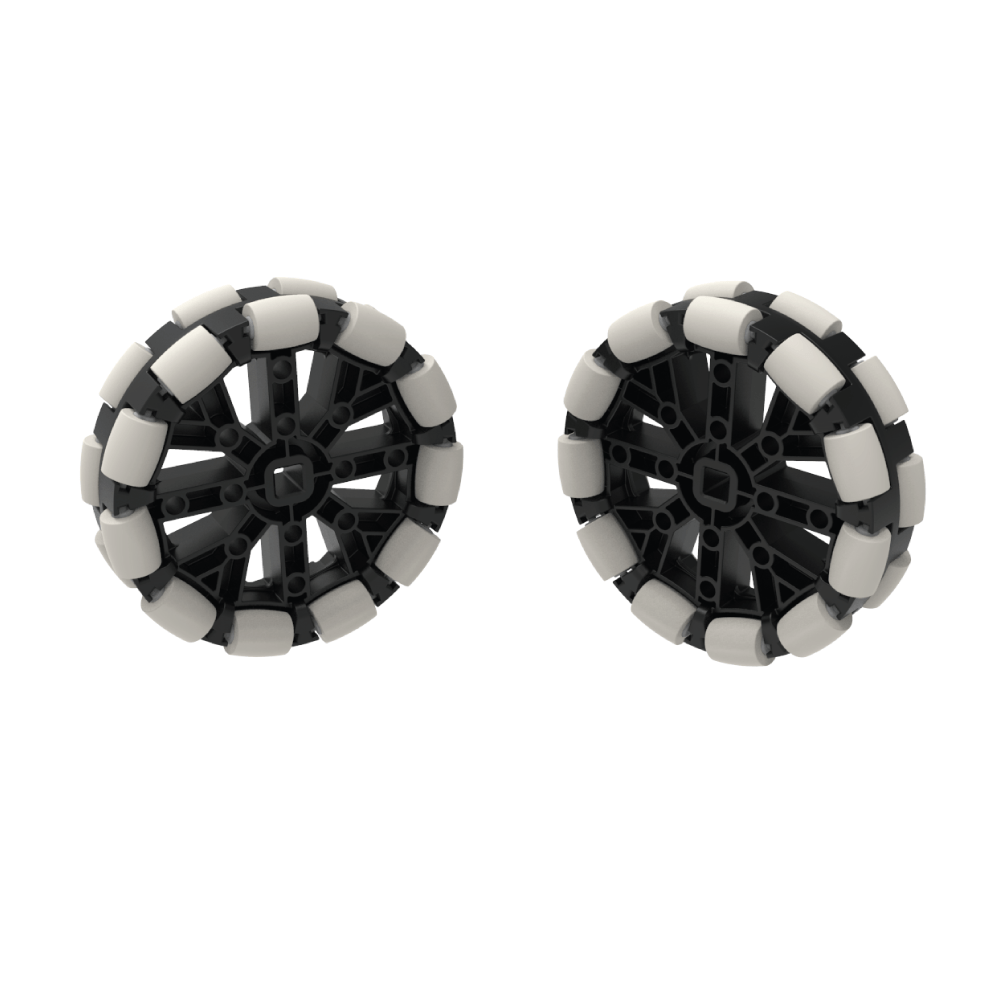
Οι πανκατευθυντικοί τροχοί διαθέτουν μια σειρά από διπλούς κυλίνδρους ευθυγραμμισμένους γύρω από την περιφέρεια του τροχού. Αυτό επιτρέπει στους τροχούς να κυλούν από πλευρά σε πλευρά, εκτός από την κύλιση προς τα εμπρός και προς τα πίσω. Οι κύλινδροι των πανκατευθυντικών τροχών επιτρέπουν σε ένα ρομπότ να περιστρέφεται πολύ πιο εύκολα από τα ελαστικά. Αυτά χρησιμοποιούνται καλύτερα σε συνδυασμό με τον τροχό έλξης 4'' 320mm (για παράδειγμα, δύο τροχοί πανκατευθυντικής κίνησης και δύο τροχοί έλξης) για να δημιουργηθεί ένα πλαίσιο που είναι επίπεδο και θα περιστρέφεται ομοιόμορφα.
Η χρήση ειδικών προσανατολισμών των τροχών πανκατευθυντικής κατεύθυνσης επιτρέπει πιο προηγμένα σχέδια συστήματος μετάδοσης κίνησης που μπορούν να κινούνται εμπρός/πίσω και από τη μία πλευρά στην άλλη—πανκατευθυντικά!

Σύγκριση ζαντών VEX V5
| Τύπος τροχού | Μέγεθος τροχού | Απόσταση ανά περιστροφή | Ιχνος | Απόσταση από το έδαφος |
|---|---|---|---|---|
| Πανκατευθυντικός τροχός | 2,75" | 220 mm (8,66 ίντσες) |
Μεγάλο | Μικρό |
| 3,25" | 260 mm (10,24 ίντσες) |
Μέσον | Μέσον | |
| 4" | 320 mm (12,60 ίντσες) |
Μικρό | Μεγάλο | |
| Τροχοί έλξης | 2,75" | 220 mm (8,66 ίντσες) |
Μεγάλο | Μικρό |
| 3,25" | 260 mm (10,24 ίντσες) |
Μέσον | Μέσον | |
| 4" | 320 mm (12,60 ίντσες) |
Μικρό | Μεγάλο | |
| Τροχοί Mecanum | 2" | Δ/Υ | Μεγάλο | Μικρό |
| 4" | Δ/Υ | Μικρό | Μεγάλο |
Διάμετρος
Η διάμετρος ενός τροχού (σύνολο πλήμνης και ελαστικού) μπορεί να επηρεάσει διάφορους παράγοντες.
- Απόσταση ανά περιστροφή είναι η απόσταση που θα κυλήσει ένας τροχός με μία πλήρη περιστροφή, όπως φαίνεται στην παρακάτω κινούμενη εικόνα.
Το αποτύπωμα είναι η περιοχή μεταξύ των σημείων όπου οι εξωτερικοί τροχοί του ρομπότ αγγίζουν το έδαφος. Συνήθως, όσο μεγαλύτερο είναι το αποτύπωμα του ρομπότ, τόσο πιο σταθερό είναι και τόσο λιγότερο πιθανό είναι να ανατραπεί.
Η απόσταση από το έδαφος είναι το ύψος από το έδαφος έως τη χαμηλότερη κατασκευή στο ρομπότ. Η μεγαλύτερη απόσταση από το έδαφος διευκολύνει το ρομπότ να ξεπερνά εμπόδια.
Ελξη
Όσο μεγαλύτερη είναι η πρόσφυση ενός τροχού, τόσο πιο δυνατά μπορεί το ρομπότ να σπρώξει ή να τραβήξει και τόσο πιο εύκολο είναι για το ρομπότ να περάσει πάνω από εμπόδια. Ωστόσο, εάν ένας τροχός έχει υψηλό βαθμό πρόσφυσης, είναι επίσης πιο δύσκολο για το ρομπότ να στρίψει.